

FPV1800
V průběhu létání v rámci Sdružení letců Českého středohoří došlo zákonitě k tomu, že se mladým pánům z naší party zalíbilo FPV létání. Když se objevilo Caddx Walksnail Ascent Lite - digitální FPV vybavení za příznivý peníz, pořídil tatínek jedny brýle a dvě airunit a začalo se létat FVP ve více lidech. Problém byl, že FPV vybavení bylo instalováno na modely úplně nezávisle a létání tak bylo dobrodružné, v případě ztráty obrazu by to znamenalo pád letadla někam do terénu a hledání.
Tak začaly úvahy vybavit letadla flight kontrolerem, aby byla možnost letadlo zachránit. Narazilo to ale na problém se starými FrSky vysílači, neexistovala schůdná cesta, jak s nimi rozchodit celý systém INAV. V tu chvíli vstoupil do hry jiný hodný modelář a koupil klukům dva vysílače Radiomaster TX15. Tím se otevřela cesta projektu vybavit letadla flight kontrolery, přijímači ExpressLRS a zprovoznit INAV, aby měli kluci zálohu v RTH. Můj sponzorský příspěvek byl v tom, že to vše nainstaluji a rozchodím. Začal jsem 19. a dnes 24. jsem jedno letadlo zalétl a předal.
Proběhl zálet letadla, ozkoušení dosahu, stabilizovaných režimů INAV a automatického návratu. Vysvětlil jsem potom jak to funguje z uživatelského hlediska. Já se k té instalaci tady ještě vrátím podrobněji.
Setup
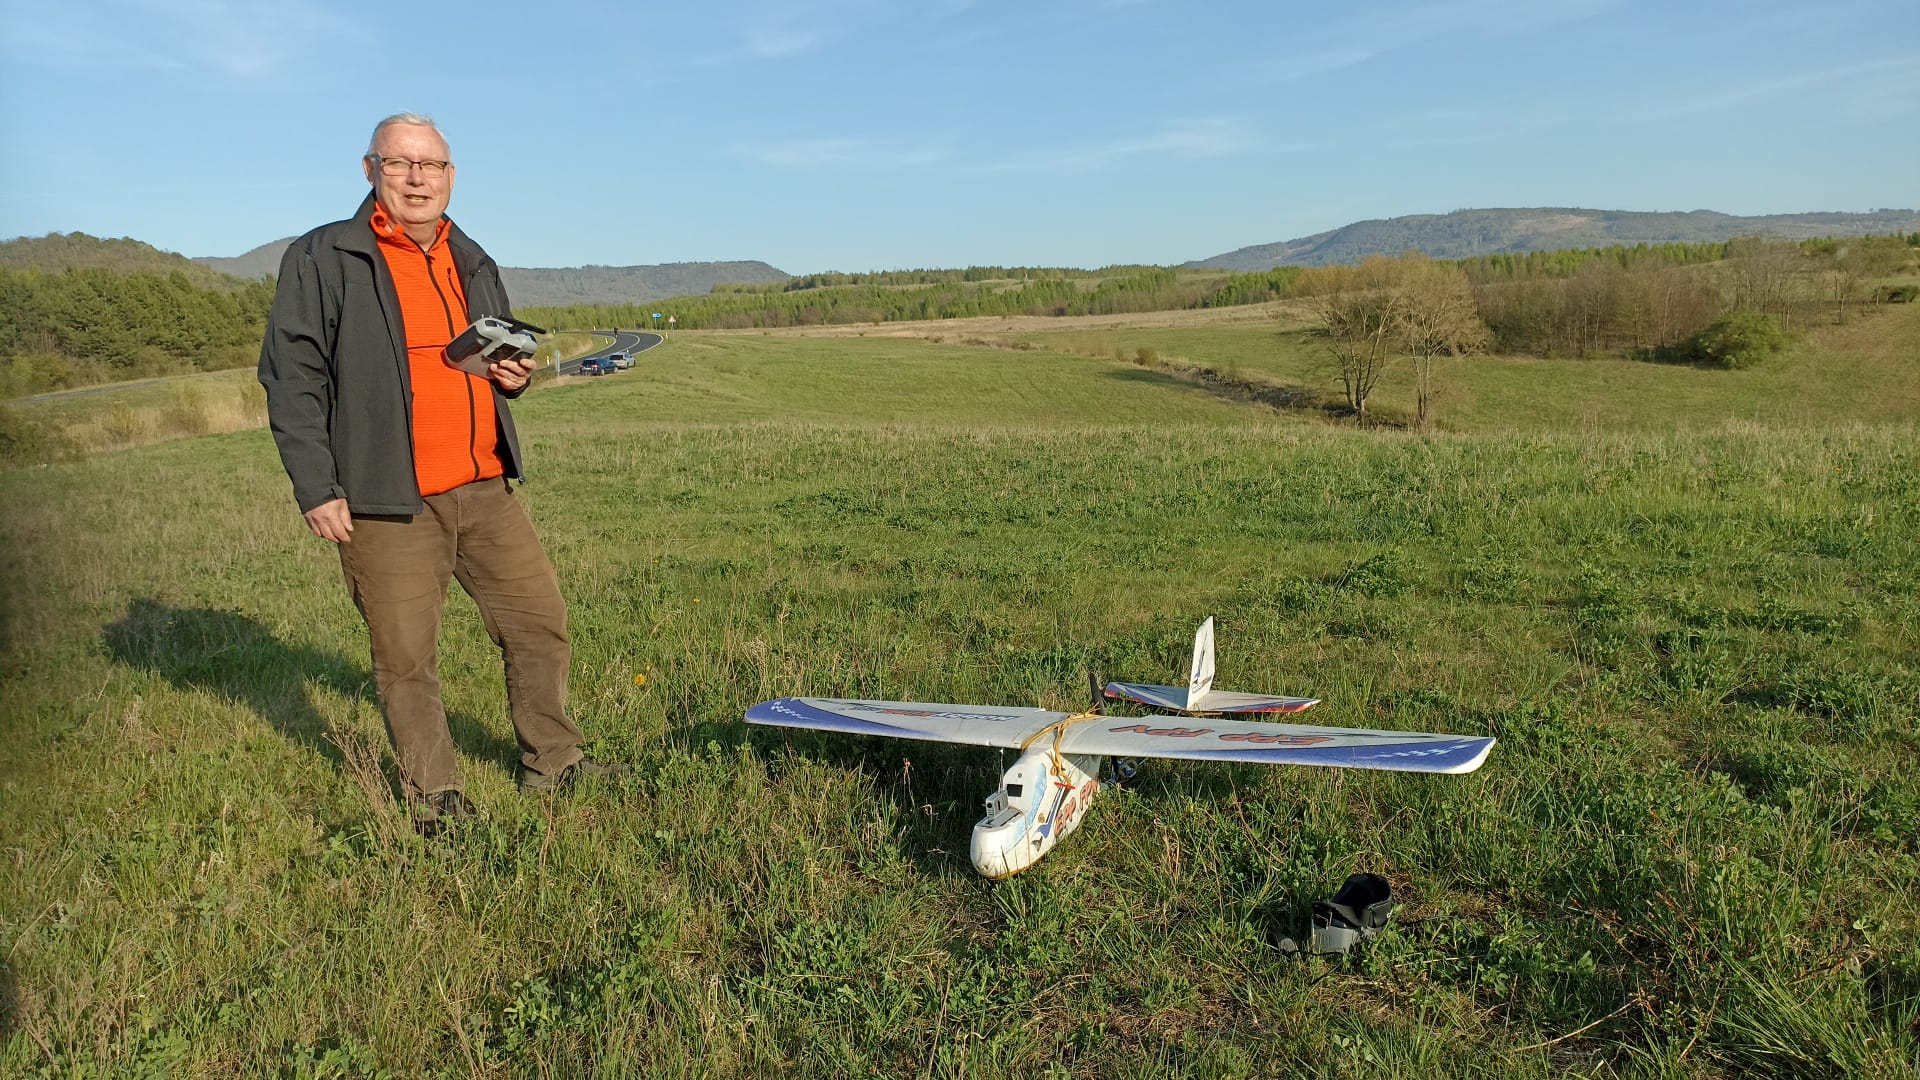
Setup vycházel z toho, co bylo v tu dobu na trhu k mání, FPV už bylo doma.
- flight kontroler: Matek F405-WING
- přijímač: Matek ELRS Receiver 2.4GHz ELRS-R24-D
- GPS: Walksnail WS-M181 COPJ-18GPS
- FPV: Caddex Ascent Lite
- letadlo: HobbyKing FPV1800
- INAV: 8.1.0
- vysílač: Radiomaster TX15
Flight kontroléry nebyly tou dobou v ČR nikde na skladě, byl proto objednán v Číně.
Kontrola FC
První krok: konrola funkčnosti flight kontroleru [FC]. Spuštění INAV Configuratoru, připojení FC kabelem USB k počítači a zkouška, zda funguje. Zkouším pohybovat FC, zobrazení letadýlka v Configuratoru se musí pohybovat odpovídajícím způsobem.
Hned provádím kalibraci.
Opisuji si původní firmware: INAV/MATEKF405SE 7.1.2.
V Configuratoru připravuji a instaluji v DFU modu INAV/MATEKF405SE 8.1.0. Zkouška FC s novým firmwarem, při inicializaci volím plošník s jedním motorem, křidélky, bez klapek s klasickým ocasem.
Osazení FC
Další krok je osazení FC piny. Lišty řežu a osazuji podle obrázku na stránce mateksys.com - barvy.
Pájení mi trvá 50 minut. Pájené spoje kontroluji ofocením mobilem a prohlídkou zvětšeného obrazu.
Následuje zase kontrola připojením k počítači a INAV Configuratoru.
Ze stránky výrobce si ze záložky Layout kopíruji obrázek, kde je zapojení vývodů - wiring diagram. Vypisuji si plánované zapojení:
- připojení napájení a regulátoru BAT+ ESC+
- Tx2, Rx2 - UART 2: přijímač
- Tx3, Rx3 - UART 3: GPS
- Tx6, Rx6 - UART 6: kamera
- S1: regulátor motoru
- S3 - S6: serva kormidel
Pájení viz:
Kablíky propojuji pájením a převlečením smršťovací bužírkou. Raději bych je krimpoval, ale nejsem na to vybaven.
Připojení vysílače ke Companionu
Vysílač Radiomaster TX15 připojuji USB kabelem ke Companionu. Je to u mě na počítači nový vysílač, tak připojení nefunguje, Companion vysílač nevidí.
Je to obvyklý problém. Windows po detekci nového zařízení - modelu vysílače TX15 nainstaluje špatný ovladač.
Problém s připojením k počítači
Může se vám stát, že po propojení vysílače USB kabelem k počítači ho váš počítač "neuvidí" a tím pádem s ním nebude umět pracovat program EdgeTX Companion / OpenTX Companion. Neobjeví se vám v systému počítače disk s obsahem paměti vysílače.
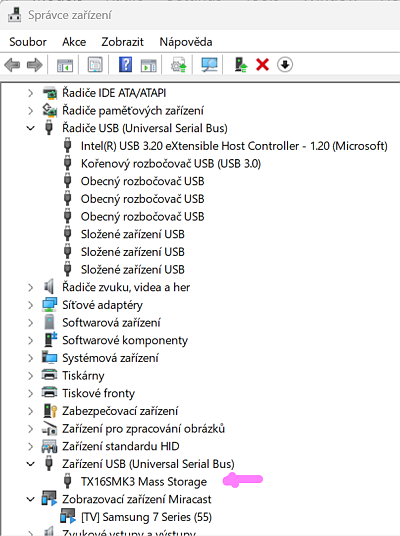
Když si klávesou Win+X otevřete správce zařízení, uvidíte tam připojený vysílač tak, jak ukazuje obrázek výše. Je třeba změnit ovladač.
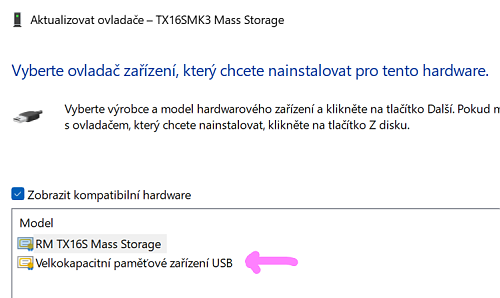
Dáte na tom řádku změnu ovladače, vyhledat ovladač na mém počítači, vyhledat ze seznamu ovladačů dostupných na mém počítači a zvolíte ovladač dle obrázku. Hned vám v počítači naskočí nový disk.
Záloha vysílače v PC
Nastavení vysílače Radiomaster TX15 si zazálohuji do PC.
1) Pomocí Companionu nahraju nastavení celého vysílače do počítače. Soubor s nastavením pojmenovávám tak, že poznám z čeho to je a ze kdy.
příklad archivu:
c:\Libor\konicky\modelarstvi\RC\moje_radia\MujTX16Smk3\backup\
MujTX16Smk3_20260408_01.etx
MujTX16Smk3_20260408_02.etx
MujTX16Smk3_20260409_01.etx
MujTX16Smk3_20260409_02.etx
MujTX16Smk3_20260410_01.etx
MujTX16Smk3_20260410_02.etx
MujTX16Smk3_20260410_03.etx
MujTX16Smk3_20260410_04.etx
MujTX16Smk3_20260410_05.etx
MujTX16Smk3_20260410_06.etx
MujTX16Smk3_20260410_07.etx
MujTX16Smk3_20260411_01.etx
MujTX16Smk3_20260411_02.etx
MujTX16Smk3_20260411_03.etx
MujTX16Smk3_20260412_01.etx
MujTX16Smk3_20260412_02.etx
MujTX16Smk3_20260415_01.etx
MujTX16Smk3_20260415_02.etx
MujTX16Smk3_20260415_03.etx
MujTX16Smk3_20260421_01.etx
Ve vedlejěí složce tak vzniká archiv TX15hynek_20260421_02.etx.
2) Zvlášť ručně okopíruji obsah paměti vysílače - celou složkovou strukturu. Vysílač je v počítači vidět jako disk, v PC si založím složku pojmenovanou tak, že poznám z čeho to je záloha a ze kdy, a programem Total Commander vše zkopíruji.
příklad struktury adresářů:
c:\Libor\konicky\modelarstvi\RC\moje_radia\MujTX16Smk3\backup\
bck_20260412_01
IMAGES
LOGS
MODELS
RADIO
SCREENSHOTS
SCRIPTS
SOUNDS
TEMPLATES
THEMES
WIDGETS
bck_20260415_01
IMAGES
LOGS
MODELS
RADIO
SCREENSHOTS
SCRIPTS
SOUNDS
TEMPLATES
THEMES
WIDGETS
Měl bych použít místo slova "záloha" slovo "archiv". Archiv mi umožňuje vrátit se k předchozím nastavením rádia. Buď když mi něco přestalo fungovat a chci se vrátit k fungující verzi nastavení, nebo se chci podívat, jak jsem něco dělal dříve. V Companionu musím založit pro nový vysílač jiný profil, profil rádia TX15 se liší od profilu TX16S mk3 i od TX16S II.
Příprava přijímače
Přijímač je třeba spárovat s vysílačem. Volím systém binding phrase. Přijímač má předpokládám nainstalovanou verzi ELRS 3.x, je třeba přejít na 4.x, ve vysílači je 4.x. Aby šlo toto provést, je třeba zajistit napájení přijímače.
Napájení přijímače zajistí FC, musím si vyrobit kablík. Kluci dodali kablíky z Drátku, čtyřpinové samice - samice Dupont. Kablík přestřihnu a volné konce pájím do přijímače.
V konektoru je blbě pořadí barev, na kraji červená, druhý vodič černá. Pomocí modelářského špendlíku vytahuji kablíky z konektoru a dávám jako první černý, druhý červený. To odpovídá konektoru FC, kde je pořadí GND-černá, 5V - červená, Rx2, Tx2. Kablíky do přijímače pájím tak, aby to bylo:
- GND - GND
- 5V - 5V
- Tx - Rx
- Rx - Tx
Připojím přijímač k FC a ten připojím k PC kabelem USB. Jen kvůli napájení přijímače.
Párování přijímače
V ELRS Configuratoru si připravím obraz - image firmware, abych mohl srovnat přijímač na stejnou major verzi ExpressLRS Jaký mám v ELRS Configuratoru volit model se dočtu v dokumentaci k přijímači a ověřím si, jaký model je v přijímači teď. Zapnu přijímač bez zapnutého vysílače. Přijímač už je připojen k FC, napájení bude bráz z něho. Stačí FC připojit USB kabelem k počítači, napájení USB kabelem stačí k napájení přijímače.
Přijímač po minutě přejde do wi-fi režimu. Stane se z něj webový server. Připojím počítač na web "ELRS Receiver" a prohlížeči (Edge/Chrome) jdu na stránku 10.0.0.1. Většinou se ale prohlížeč spustí sám a v adrese už má 10.0.0.1.
Ve stránce vytvořené přijímačem nahoře vidím jaká verze ELRS v přijímače je a jak se jmenuje image v něm nainstalovaný. To si opíšu.
Počítač odpojím od webu ELRS Receiver a připojím ho k internetu. Spustím ELRS Configurator, zvolím požadovanou verzi ELRS, v tomto případě 4.0, zvolím Target - to je to jméno image, co jsem si zapsal. Zapíšu binding phrase shodnou s vysílačem. Volím LBT verzi. Nakonec kliknu na BUILD. Program do zvoleného adresáře v počítači připraví nový image.
Přijímač zapnu - zasunutím USB kabelu do FC, počkám, až přejde do wi-fi režimu. Ve stránce vytvořené přijímačem jdu na update, zvolím soubor image, který jsem si vytvořil a spustím update. Po dokončení instalace se přijímač restartuje. Když do doby, než přejde do wi-fi režimu, zapnu vysílač, vysílač se s přijímačem spojí.
Přijímač je spárován s vysílačem. Má stejnou major verzi ELRS 4.x a ve vysílači i přijímači byla použita stejná binding phrase.
Ovládací prvky na vysílači
Protože kluci nedodali vlastní návrh, dělám nastavení ovládacích prvků podle sebe.
| začátek a konec letu | ||
| SE | ARM | přepínač armování - tento vysílač má tlačítko, vymáčknuté je disarm, zamáčknuté arm, defaultní poloha je vymáčknuté |
| letové mody | ||
| SA | MANUAL | řízení letadla jako běžného modelu, je možné používat trimy, FC se na řízení vůbec nepodílí |
| SA- | ANGLE | |
| SA⬇ | HORIZON | |
| navigační | ||
| SB⬆ | <vypnuto> | |
| SB- | ALTHOLD | |
| SB⬇ | SOARING | |
| SC⬆ | <nic> | |
| SC- | <nic> | |
| SC⬇ | <nic> | |
| záchrana | ||
| SD⬆ | <vypnuto> | |
| SD- | LOITER | |
| SD⬇ | RTH | |
Moje logika je ospořádání spínačů zleva, tak jak je postupně za letu používám.
SOARING jsem ponechal ze svého nastavení, ale je tam jaksi navíc, sám to nemám prozkoumané. Ale třeba mi kluci s výzkumem pomohou.
Nastavení vysílače
Abych nemusel všechno do vysílače klikat ručně, okopíruji si nastavení z mého vysílače. V tom mi pomůže Companion.
Nemusím ani chodit pro svůj vysílač, v počítači mám jeho archiv. A v počítači mám i archviv vysílače TX15.
Otevřu v Companionu nastavení vysílače TX15, které jsem si předtím do počítače archivoval (viz Záloha vysílače v PC), a přidám v Companionu nový model. Jen se průvodcem nastavením proklikám, stejně to přepíšu. Otevřu v Companionu archiv nastavení mého vysílače TX16S mk3. Companion nadává, že to je vysílač s jiným profilem, to ignoruji. Vyberu pravým tlačítkem myši model "Twin Star INAV 4" a zvolím copy 1 model. Pak myší kliknu pravým tlačítkem na nový model v okně TX15 a zvolím "paste 1 model". Tím přepíšu nastavení mého modelu do TX15. Nastavení přepínačů, mixů a kanálů, všeho. Já mám v letadle ještě otáčení kamery do strany, to mažu. Nové nastavení vysílače s novým modelem nazvaným FPV1800 INAV 1 ukládám do počítače volbou "Save as".
Pak stačí připojit TX15 USB kabelem k počítači a nastavení vysílače do něj nahrát. Zachoval jsem modely, které Hynek ve vysílači měl, přidal jsem nový.
Příprava GPS
GPS modul má šestižilový propojovací kablík, zapojeny budou ale jen čtyři: zem, napájení 5V, Tx a Rx.
Musím si vyrobit kablík, kterým GPS připojím, instalovaný FC nemá konektor, který je na kablíku GPS. Ber kablík z Drátku, čtyřžilový samice - samice Dupont. Kablík přestřihnu a stejně tak přestřihnu kablík dodaný s GPS modulem.
V konektoru Dupont je blbě pořadí barev, na kraji červená, druhý vodič černá. Vytahuji kablíky z konektoru a na kraj dávám černý, Kablík z GPS propojím s kablíkem z GPS takto:
- GND - GND
- 5V - 5V
- Tx - Rx
- Rx - Tx
Vývody GPS jsou popsané na GPS modulu.
Příprava FPV jednotky Ascent Lite
FPV jednotka má čtyřžilový propojovací kablík: zem, napájení, datové Tx a Rx.
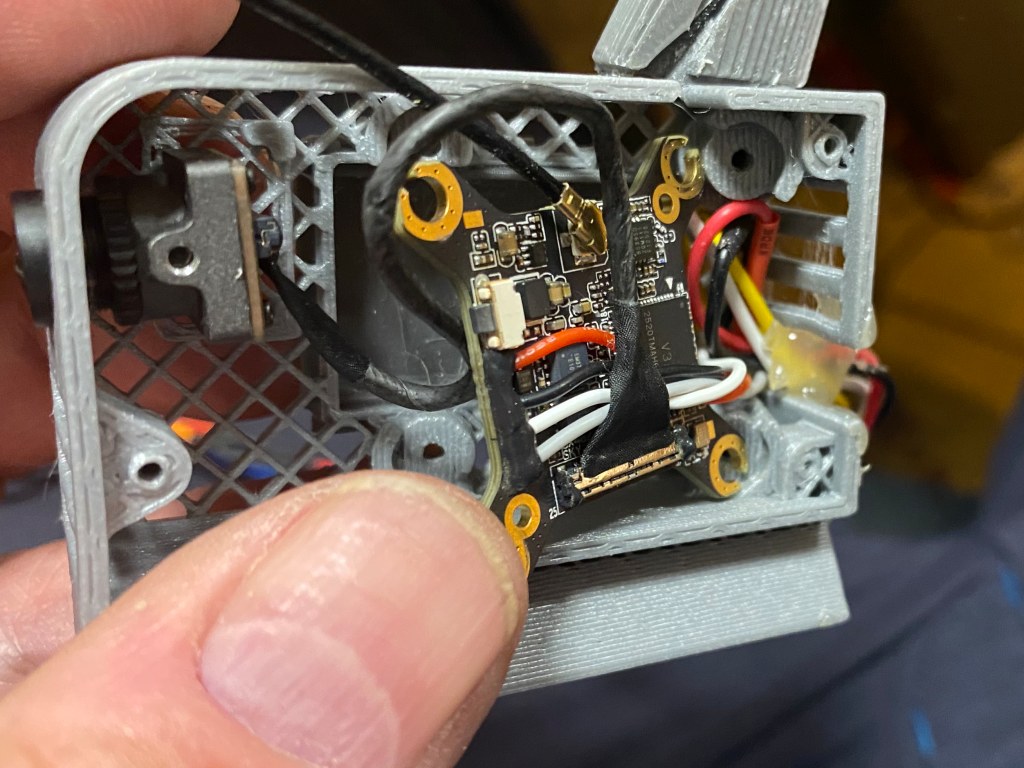
Původní konektor jednotky už byl ustřižen při předchozí instalaci, napojuji tak na kablíky jednotky skoro 40 cm kablík do FC. Čtyřžilový kablík na straně GC rozděluji tak, že Tx a Rx vede do čtyřdurinkového konektoru Dupont a zem a napájení do třídutinkového konektoru. Ten čtyřdutinkový se bude nasouvat na konektor serial portu, ten třídutinkový na konektor, kde je 9 Voltů. Propojení takto:
- GND - GND
- napájení - 9V
- Tx - Rx
- Rx - Tx
V kostce
pro pospu
Protože INAV instaluji do modelu kvůli FPV, uvedu svůj celkový pohled na věc.
- Motivem instalace flight kontroleru [FC] do letadla je pro mě bezpečnost, abych měl při ztrátě obrazu v brýlích možnost letadlo zachránit pomocí autopilota, který přivede letadlo zpět (RTH).
- Systém pro FC jsem zvolil INAV, protože funguje na běžných a relativně levných FC, má všechny potřebné funkce.
- FPV systém vybírám tak, aby to v provozu bylo jednoduché a spolehlivé s kvalitou obrazu maximální, kolik mi rozpočet dovolí. Pro mě to jsou DJI Goggles 3 a DJI O4 Pro. Pokud bych nechtěl filmovat, místo O4 Pro by stačila O4 (lite). Zadání bylo "filmová" kvalita záznamu a kvalita obrazu v brýlích pro zážitek "vyhlídkového" letu. Variantou, kterou jsem vyzkoušel, je Caddx Ascent Lite. Zde bylo zadání nízká cena.
- Podstatnou podmínkou volby FPV systému a
- Vybírám flight controller zavedené firmy, který má dobré reference a výkon pokud možno dostatečný pro budoucí verze INAV
- BEC na FC pro napájení serv musí mít dostatečný výkon
- Serva napájím z BEC FC
- Pokud volím připojování serv konektory na piny FC, pro odpojovaná křídla mám prodlužováky, aby se nemanipulovalo s kabely na konektorech FC
- Přijímač volím ExpressLRS, měl by mít dvě antény, abych vykryl stínění trupem, vystačím si s 2.4Ghz a povolenými výkony. Výhodou 2.4GHz oproti 900MHz jsou menší antény, to hraje roli třeba ve větroni.
- Vysílač musí umět ELRS, stačí externí vysílací modul ELRS buď 2.4GHz, nebo 900MHz. Systém vysílače EdgeTX s podporou LUA skriptů. EdgeTX proto, protože dobře podporuje současný vývoj ELRS. Volil jsem Radiomaster TX16S mk3, variantou je menší TX15, ale to už je další široké téma proč. Může to být jakýkoli jiný splňující výše uvedené.
- GPS volím raději větší - větší anténa (baro na GPS ani kompas není potřeba)
- Letadlo volím tak, jako volím obyčejné RC letadlo, výkonnost, odolnost v provozu, vhodnost pro zamýšlený styl létání. Obecně platí, že pro "rekreační" létání je lepší letadlo větší, těžší, s vyšší cestovní rychlostí.
- Při instalaci je třeba myslet na chlazení komponent, zejména jednotky vysílající obraz.
- FC nehybně spojen s trupem, nemusí být vodorovně, může být třeba na svislo, myslet i na případnou demontáž
- Myslet na snadné připojení USB kabelu do FC i při kompletně sestaveném letadle
- Pro antény přijímače a vysílání obrazu platí zásady jako pro každé jiné antény
- GPS je anténa, zásady jako pro každé jiné antény
- Zálet letadla stejně jako běžný model, vyvážení, dosah rádia, výchylky kormidel
- Létám v režimu MANUAL, tedy bez stabilizace, trimuji si letadlo jako každý jiný model podle podmínek, stabilizované režimy letu používám jako zálohu, když bych přišel o obraz v brýlích
Jsou to v zásadě tři komponenty:
- Kamera - přenos obrazu do brýlí
- FC - řízení modelu, měření a telemetrie, autopilot
- vysílač - řízení modelu, ovládání FC (ovládání INAV)
Pro nastavování to jsou čtyři komponenty:
- INAV v FC - alarmy vybití aku - nastavení přes USB kabel z počítače, částečně přes INAV menu v brýlích vyvolaného gestem kniplů, viz INAV OSD menu
- brýle - přenos obrazu - nastavení přes menu brýlí
- vysílač - kanály, přepínače, letové mody, alarmy přenosu RC - nastavení ve vysílači nebo v Companion
- INAV lua ve vysílači - alarmy vybití aku - nastavení ve vysílači vyvoláním menu skriptu, viz Konfigurace INAV lua