Oživení
Rozhlédl jsem se doma co najdu v šuplíku a co budu muset koupit. Motor by měl být velikosti 2206, baterka možná bude stačit Li-Pol 2S 600 mAh Chtěl bych řídit model vysílačem TX16S a s přijímačem ExpressLRS.
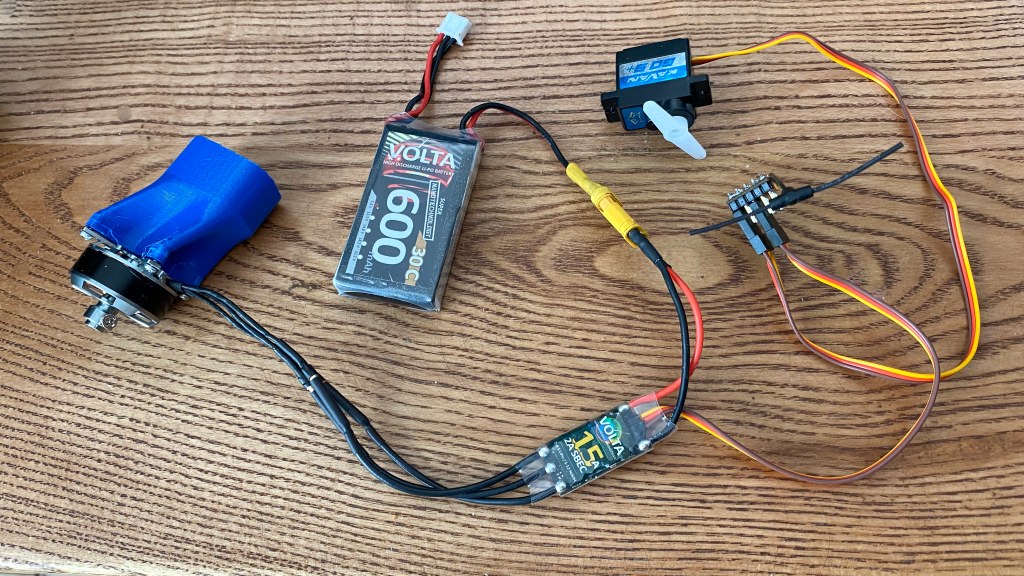
Našel jsem přijímač Happymodel EPW5 2.4GHz PWM receiver, serva, motor i regulátor musím koupit.
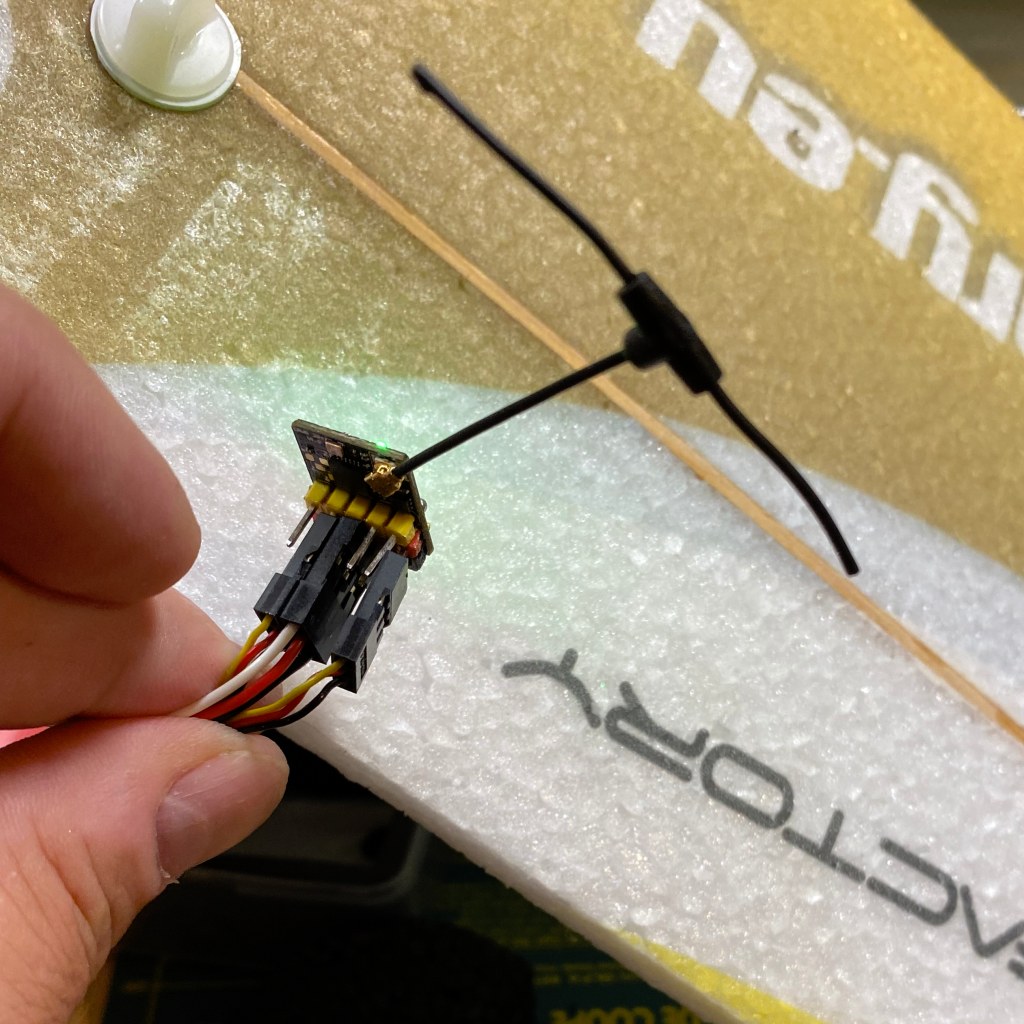
Přijímač ze šuplíku
V šuplíku jsem našel přijímač Happymodel EPW5 2.4GHz PWM receiver. Co musím udělat, abych ho rozchodil s vysílačem?
Co je v přijímači za firmware:
Přijímač se zapne s vypnutým vysílačem. Po minutě přijímač začne rychle mrkat a lze se k němu přihlásit přes wifi. Kdyby to byl nový přijímač, je heslo l jeho wifi "expresslrs". Po přihlášení (z PC, telefonu) zadáte adresu 10.0.0.1 a v načtené stránce se dozvíte vše potřebné:
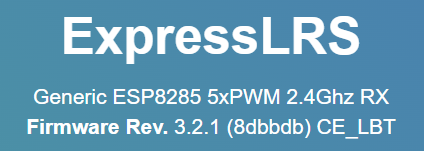
V přijímači je ELRS 3.2.1.
co mám ve vysílači:
Radio Settings - Info - Modules, vidím V3.2.1, obojí je na stejné verzi 3, takže ok. (Verzování ELRS)
Na stránce zobrazované přijímačem si ještě zkontroluji:
- Binding Phrase - měla by to být ta mnou zadávaná fráze - heslo
- Enable Model Match vypnutý
- WiFi "auto on" interval nastavený na 30 sekund
Potom lze přijímač vypnout, zapnout vysílač a přijímač a zkusit, zda to komunikuje - funguje. Kdyby nebyla major verze ve vysílači a přijímači stejná (3.x.x jako v tomto případě), musel bych nahrát do přijímače vyšší firmware, to se dělá programem ExpressLRS Configurator.
Potřebuji 5 proporcionálních kanálů!
Přijímač Happymodel EPW5 2.4GHz PWM receiver chodí na 5. kanále jen dvoustavově. Servo připojené na tento kanál jezdí jen mezi dvěma polohami, nefunguje proporcionálně. Já ale potřebuji 5 proporcionálních kanálů! Výškovka, směrovka, 2x křidélka, motor. Jak to udělat?
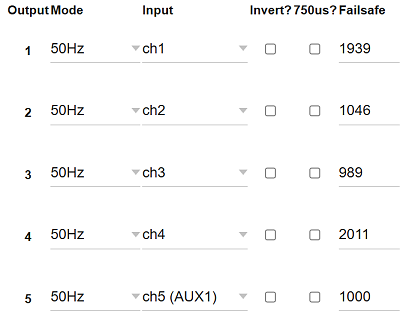
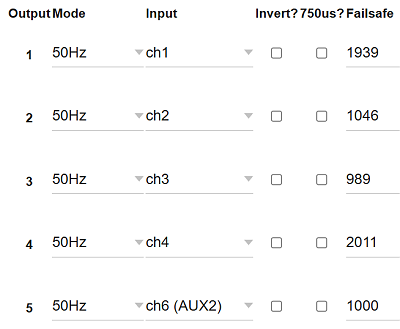
Je to jednoduché, taková triviální finta. Zapnete přijímač ale nezapnete vysílač. Přijímač po minutě začne rychle mrkat a můžete se přihlásit na jeho wifi. Na stránce 10.0.0.1 si najdete mapování kanálů:
Nastavíte na výstup 5 kanál 6. Pak už jen stačí přehodit si v mixech v EdgeTX křidélko na kanál 6 a je to!
 anglicky možnost zapnout české titulky
Držák serv
22. den
Shodou okolností jsem byl nucen u jiného letadla měnit servo v trupu. Trup z elaporu, servo zalepené nějakým bílým tmelem, možná silikonem. Vydloubnout servo ven nepříjemná práce. Trup Pipera je stísněnější a subtilnější, vyvíjet podobné násilí bych nechtěl. Tak jsem přemýšlel, jak to řešit inteligentněji.
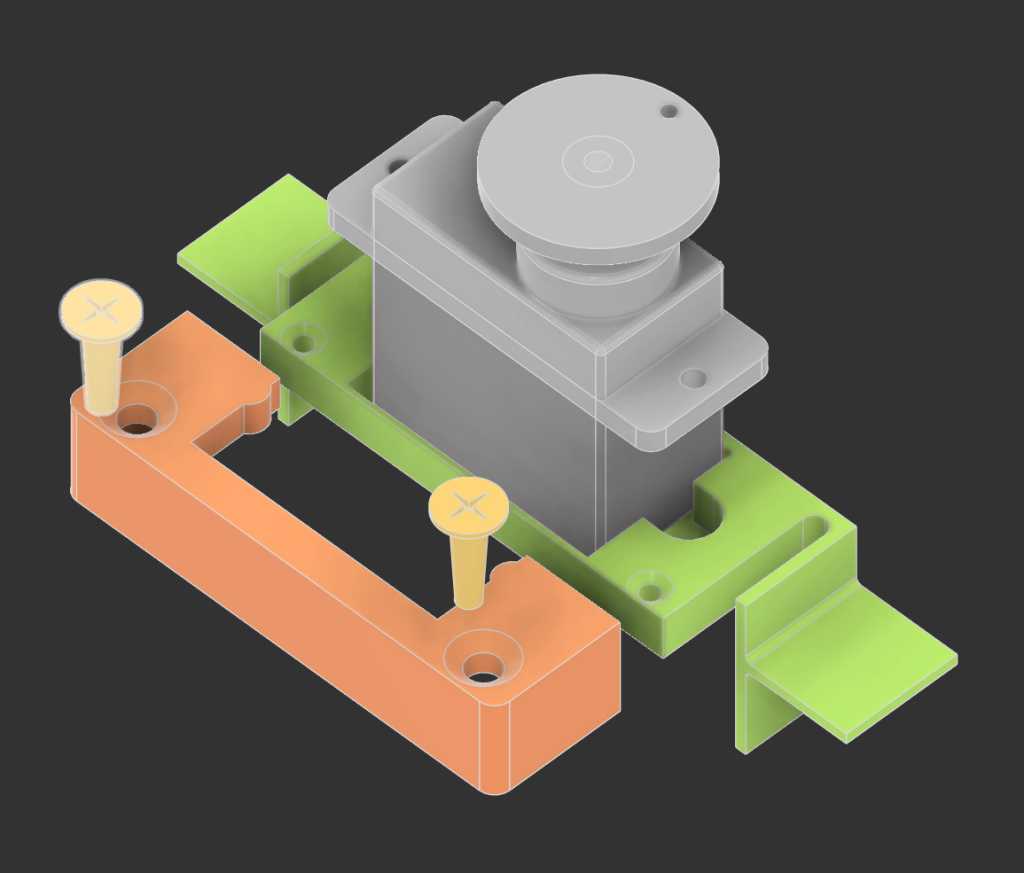
Vymodeloval jsem si ve Autodesk Fusion rámeček, do kterého by šlo servo svrchu zasunout, a který by šel zalepit do boku trupu. Rámeček musí být dostatečně volný, aby tam servo šlo strčit i šikmo a aby se nemusel moc hmoždit kablík serva. A tu volnost vymezím přiklopením druhým dílem a zajištěním malými šroubky.