V kostce
pro pospu
Protože INAV instaluji do modelu kvůli FPV, uvedu svůj celkový pohled na věc.
- Motivem instalace flight kontroleru [FC] do letadla je pro mě bezpečnost, abych měl při ztrátě obrazu v brýlích možnost letadlo zachránit pomocí autopilota, který přivede letadlo zpět (RTH).
- Systém pro FC jsem zvolil INAV, protože funguje na běžných a relativně levných FC, má všechny potřebné funkce.
- FPV systém vybírám tak, aby to v provozu bylo jednoduché a spolehlivé s kvalitou obrazu maximální, kolik mi rozpočet dovolí. Pro mě to jsou DJI Goggles 3 a DJI O4 Pro. Pokud bych nechtěl filmovat, místo O4 Pro by stačila O4 (lite). Zadání bylo "filmová" kvalita záznamu a kvalita obrazu v brýlích pro zážitek "vyhlídkového" letu. Variantou, kterou jsem vyzkoušel, je Caddx Ascent Lite. Zde bylo zadání nízká cena.
- Podstatnou podmínkou volby FPV systému a
- Vybírám flight controller zavedené firmy, který má dobré reference a výkon pokud možno dostatečný pro budoucí verze INAV
- BEC na FC pro napájení serv musí mít dostatečný výkon
- Serva napájím z BEC FC
- Pokud volím připojování serv konektory na piny FC, pro odpojovaná křídla mám prodlužováky, aby se nemanipulovalo s kabely na konektorech FC
- Přijímač volím ExpressLRS, měl by mít dvě antény, abych vykryl stínění trupem, vystačím si s 2.4Ghz a povolenými výkony. Výhodou 2.4GHz oproti 900MHz jsou menší antény, to hraje roli třeba ve větroni.
- Vysílač musí umět ELRS, stačí externí vysílací modul ELRS buď 2.4GHz, nebo 900MHz. Systém vysílače EdgeTX s podporou LUA skriptů. EdgeTX proto, protože dobře podporuje současný vývoj ELRS. Volil jsem Radiomaster TX16S mk3, variantou je menší TX15, ale to už je další široké téma proč. Může to být jakýkoli jiný splňující výše uvedené.
- GPS volím raději větší - větší anténa (baro na GPS ani kompas není potřeba)
- Letadlo volím tak, jako volím obyčejné RC letadlo, výkonnost, odolnost v provozu, vhodnost pro zamýšlený styl létání. Obecně platí, že pro "rekreační" létání je lepší letadlo větší, těžší, s vyšší cestovní rychlostí.
- Při instalaci je třeba myslet na chlazení komponent, zejména jednotky vysílající obraz.
- FC nehybně spojen s trupem, nemusí být vodorovně, může být třeba na svislo, myslet i na případnou demontáž
- Myslet na snadné připojení USB kabelu do FC i při kompletně sestaveném letadle
- Pro antény přijímače a vysílání obrazu platí zásady jako pro každé jiné antény
- GPS je anténa, zásady jako pro každé jiné antény
- Zálet letadla stejně jako běžný model, vyvážení, dosah rádia, výchylky kormidel
- Létám v režimu MANUAL, tedy bez stabilizace, trimuji si letadlo jako každý jiný model podle podmínek, stabilizované režimy letu používám jako zálohu, když bych přišel o obraz v brýlích
Jsou to v zásadě tři komponenty:
- Kamera - přenos obrazu do brýlí
- FC - řízení modelu, měření a telemetrie, autopilot
- vysílač - řízení modelu, ovládání FC (ovládání INAV)
Pro nastavování to jsou čtyři komponenty:
- INAV v FC - alarmy vybití aku - nastavení přes USB kabel z počítače, částečně přes INAV menu v brýlích vyvolaného gestem kniplů, viz INAV OSD menu
- brýle - přenos obrazu - nastavení přes menu brýlí
- vysílač - kanály, přepínače, letové mody, alarmy přenosu RC - nastavení ve vysílači nebo v Companion
- INAV lua ve vysílači - alarmy vybití aku - nastavení ve vysílači vyvoláním menu skriptu, viz Konfigurace INAV lua
Dosah
Při FPV létání se přenáší z letadla do brýlí obraz rádiovým signálem. Když signál zeslábne, obraz se zhorší nebo ztratí.
Dobré je vědět také o tom, že šíření signálu 2.4 GHz brání překážky. Těmi mohou být budovy, křoví a řady stromů, zvláště když je mokro. Aby přenos sihnálu fungoval, musí být přímá viditelnost mezi vysílačem a přijímačem.
Ještě je dobré vědět, že existuje něco, čemu se říká Fresnelova zóna. U rádiových vln, včetně 2,4 GHz, nestačí, aby byla přímá viditelnost mezi vysílačem a přijímačem. Aby přenos fungoval správně, musí být dostatečně volná i oblast kolem přímé spojnice, tzv. první Fresnelova zóna. Pokud do této zóny zasahuje překážka, například stěna, strom, zábradlí a podobně, dochází k difrakci, odrazům a interferencím, což může způsobit útlum signálu nebo jeho úplné vypadnutí. Jde o útlum signálu kvůli překážkám v oblasti kolem přímé dráhy signálu. Viz cs.wikipedia.org
Je třeba si dávat pozor a nestát za autem nebo za skupinou lidí. Když si sednete na stoličku, zmenšíte na polovic výšku vašeho pomyslného stožáru, který tvoří vaše tělo. Při létání je dobré dobře rozmýšlet oblet kopců nebo nízký let nad zemí.
Jaké letadlo?
Při FPV létání se při rozhodování o tom, jaké letadlo pořídit, objevuje jeden parametr, který při běžném RC létání není zdaleka tak důležitý.
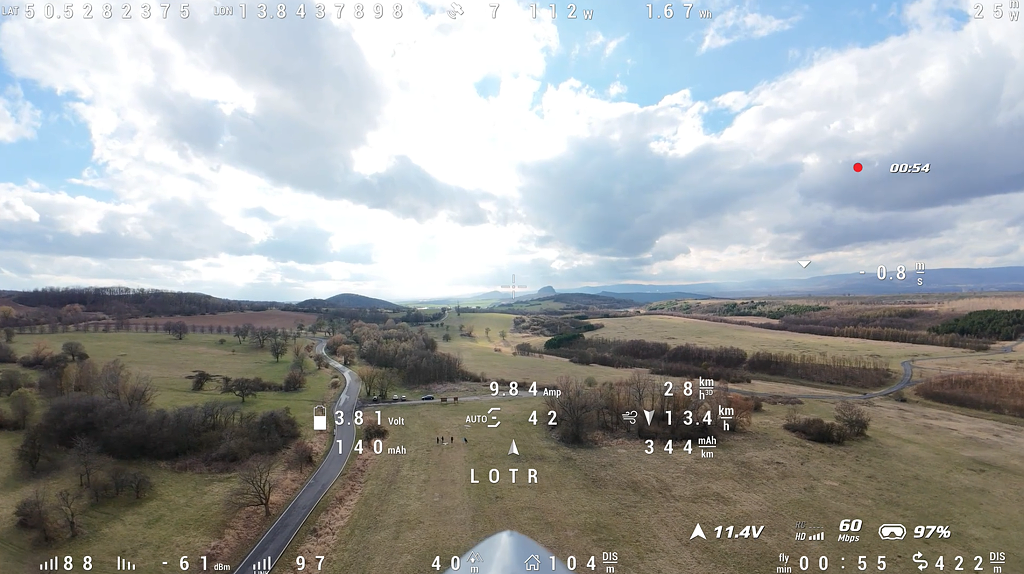
Při normálním klasickém létání, kdy na model koukáme ze země, létáme kolem sebe v okruhu několika stovek metrů. Ale s FPV létáme dál. A tehdy začne hrát roli zajímavý parametr: jak rychle náš model letí nebo klouže.
Rychlost našich modelů moc nevnímáme, často ji ani neznáme. Říkáme tohle je rychlý model, tohle je pomalý model, ale je to často subjektivní pocit ovlivněný hodně zvukovým projevem modelu.
Při FPV létání to ale znát je. Je velký rozdíl mezi modelem, který se plazí rychlostí 30 km/h, a tím, který letí 60 km/h. Ten pomalejší letí 500 metrů minutu, ten rychlejší 30 sekund. Když fouká, tak u toho pomalého bude návrat proti větru trvat místo minuty klidně dvě minuty!
Větší model s vyšším plošným zatížením křídla je z tohoto hlediska výhodnější než malý model s velkým plošným zatížením a ten malý těžký než pomalý model s malým plošným zatížením. Samozřejmě je to vždy kompromis toho, s jakým modelem jsem schopen v místě, kde létám, skutečně odstartovat a přistát.
Ty cestovní rychlosti se pohybují pod 40 km/h u těch pomalých, 40 až 60 km/h u těch běžně rychlých, přes 60 km/h až zhruba 90 km/h u těch rychlých. Bavíme se o cestovní rychlosti, kdy je dobrá tzv. efektivita letu, která se udává v mAh/km, běžně se tato hodnota pohybuje kolem 140 mAh/km.
Mimo hlediska navigačního, to je schopnost letět proti větru, je tu ještě hledisko "vyhlídkového letu". Tak jako ve velkém letadle jsou rychlosti vhodné pro "let na druhý konec republiky" a rychlosti vhodné pro kochání se krajiny pod letadlem, tak i u FPV jsou výšky a rychlosti pro kochání se. Pro mě to je 40 až 60 metrů nad terénem a rychlost vůči zemi kolem 50 km/h.
Zásady
- Před prvním letem dne zkontroluji, zda mám trimy pro mody řízené flight kontrolerem nastavené v nule. To jsou všechny mimo MANUAL.
- Letím-li někam dál, vzdy na začátku vyzkouším
INAV
-
inav_reset_home = FIRST_ARM
Hodnota EACH_ARM by v případě, že si za letu omylem odarmujete, způsobila, že v případě zapnutí RTH se nebude letadlo vracet na místo, kde stojíte.
Ono se v praxi všechno míchá a věci kolem FPV se míchají s flight controllery a ty zase s INAV a nově taky s ExpressLRS. A taky EdgeTX. Tak se tomu tady taky budu věnovat souhrnně zde: Technicky je každá ta oblast něco jiného, v praxi je ale třeba umět ty věci spojovat a zároveň si být vědom, kam kdy jít při řešení problému. A je třeba říct, že je možné létat FPV bez flight controlleru v letadle, nebo že ve flight controlleru může být jiný systém než INAV a taky že se také létá s flight controllerem bez FPV. I ELRS může být použito v modelu bez FPV a bez FC.