
Prakticky, souvislosti ... v kostce
Když se začnete FPV zabývat, budete v praxi "objevovat" věci, kterými si prošlo plno lidí před vámi.
Měl jsem ambici sestavit nějaký strukturovaný návod, ale moje zkušenost je taková, že jsou lidi, které stačí jen nasměrovat a ani dojdou cíle, a lidi, kteří se nesnaží věci nějak nastudovat a pochopit a chtějí to nějak zprovoznit. Pro ty druhé rada: nechte si od někoho tu instalaci provést. Pro ty první jsou tady nějaké poznámky, které jim doufám trochu pomohou.
Mám tu dvě sekce:
a jsou to technicky dvě různé věci. V praxi to je ale jeden svět. Je dobré se na to umět dívat jako na jednu technickou oblast i to umět oddělit.
V kostce
pro pospu
Protože INAV instaluji do modelu kvůli FPV, uvedu svůj celkový pohled na věc.
- Motivem instalace flight kontroleru [FC] do letadla je pro mě bezpečnost, abych měl při ztrátě obrazu v brýlích možnost letadlo zachránit pomocí autopilota, který přivede letadlo zpět (RTH).
- Systém pro FC jsem zvolil INAV, protože funguje na běžných a relativně levných FC, má všechny potřebné funkce.
- FPV systém vybírám tak, aby to v provozu bylo jednoduché a spolehlivé s kvalitou obrazu maximální, kolik mi rozpočet dovolí. Pro mě to jsou DJI Goggles 3 a DJI O4 Pro. Pokud bych nechtěl filmovat, místo O4 Pro by stačila O4 (lite). Zadání bylo "filmová" kvalita záznamu a kvalita obrazu v brýlích pro zážitek "vyhlídkového" letu. Variantou, kterou jsem vyzkoušel, je Caddx Ascent Lite. Zde bylo zadání nízká cena.
- Podstatnou podmínkou volby FPV systému a
- Vybírám flight controller zavedené firmy, který má dobré reference a výkon pokud možno dostatečný pro budoucí verze INAV
- BEC na FC pro napájení serv musí mít dostatečný výkon
- Serva napájím z BEC FC
- Pokud volím připojování serv konektory na piny FC, pro odpojovaná křídla mám prodlužováky, aby se nemanipulovalo s kabely na konektorech FC
- Přijímač volím ExpressLRS, měl by mít dvě antény, abych vykryl stínění trupem, vystačím si s 2.4Ghz a povolenými výkony. Výhodou 2.4GHz oproti 900MHz jsou menší antény, to hraje roli třeba ve větroni.
- Vysílač musí umět ELRS, stačí externí vysílací modul ELRS buď 2.4GHz, nebo 900MHz. Systém vysílače EdgeTX s podporou LUA skriptů. EdgeTX proto, protože dobře podporuje současný vývoj ELRS. Volil jsem Radiomaster TX16S mk3, variantou je menší TX15, ale to už je další široké téma proč. Může to být jakýkoli jiný splňující výše uvedené.
- GPS volím raději větší - větší anténa (baro na GPS ani kompas není potřeba)
- Letadlo volím tak, jako volím obyčejné RC letadlo, výkonnost, odolnost v provozu, vhodnost pro zamýšlený styl létání. Obecně platí, že pro "rekreační" létání je lepší letadlo větší, těžší, s vyšší cestovní rychlostí.
- Při instalaci je třeba myslet na chlazení komponent, zejména jednotky vysílající obraz.
- FC nehybně spojen s trupem, nemusí být vodorovně, může být třeba na svislo, myslet i na případnou demontáž
- Myslet na snadné připojení USB kabelu do FC i při kompletně sestaveném letadle
- Pro antény přijímače a vysílání obrazu platí zásady jako pro každé jiné antény
- GPS je anténa, zásady jako pro každé jiné antény
- Zálet letadla stejně jako běžný model, vyvážení, dosah rádia, výchylky kormidel
- Létám v režimu MANUAL, tedy bez stabilizace, trimuji si letadlo jako každý jiný model podle podmínek, stabilizované režimy letu používám jako zálohu, když bych přišel o obraz v brýlích
Jsou to v zásadě tři komponenty:
- Kamera - přenos obrazu do brýlí
- FC - řízení modelu, měření a telemetrie, autopilot
- vysílač - řízení modelu, ovládání FC (ovládání INAV)
Pro nastavování to jsou čtyři komponenty:
- INAV v FC - alarmy vybití aku - nastavení přes USB kabel z počítače, částečně přes INAV menu v brýlích vyvolaného gestem kniplů, viz INAV OSD menu
- brýle - přenos obrazu - nastavení přes menu brýlí
- vysílač - kanály, přepínače, letové mody, alarmy přenosu RC - nastavení ve vysílači nebo v Companion
- INAV lua ve vysílači - alarmy vybití aku - nastavení ve vysílači vyvoláním menu skriptu, viz Konfigurace INAV lua
Nezávislá instalace
FPV lze instalovat do letadla prakticky nezávisle. Kamera s vysílačem se přidělá na model, jen se spojí s pohonným akumulátorem.

Stačí rozdvojka kabelu mezi aku a regulátorem motoru. FPV systém lze tak i snadno přehazovat mezi více modely. Zapínání a vypínání může být spojeno se zapínáním pohonu modelu.

Digitální systém může být zapojen úplně stejně jednoduše. Třeba DJI FPV má ve výbavě několikažilový kablík s konektorem, stačí zapojit jen dva vodiče - plus napájení a zem na akumulátor modelu.


Pokud umožňuje palubní systém nebo brýle nahrávání na SD kartu, musí pilot myslet na to, aby před vzletem zapnul nahrávání.
Na jaké letadlo?
Letadlem může být koptera, letadlem může být plošník, klasický letecký model, letadlo s elektropohonem, větroň s elektropohonem nebo i čistý větroň.


Koptery jsou mimo hlavní téma mého webu, věnujme se jen plošníkům. Jen poznámku k jednomu rozdílu mezi kopterami a plošníky - budu jim říkat letadla. Létání s kopterou je jednodušší než létání s letadlem. U koptery není třeba dávat pozor na těžiště, váha koptery neovlivňuje její rychlost, turbulence nemá na kopteru takový vliv jako na letadlo. Letadlo ale hlavně musí pořád letět dopředu, aby nespadlo, a tak má začínající pilot starost navíc udržet letadlo v prostoru kolem sebe. Kopteru je možné ve vzduchu zastavit, pilot si může "odpočinout", letadlo ale pořád letí, pilot pořád musí řešit, kam poletí. Letadlo je třeba k letu připravit a potom zalétnout, to u koptery není.
Volba letadla pro toho, kdo už s RC modely létá, nemusí být složitá. Ani není složitý začátek létání s FPV, když umíte letadlo řídit. Protože ale na letadlo nekoukáte během letu ze země jako při normálním létání s RC modely, hůře odhadnete, jakou letíte rychlostí. Výhodou je potom model, který něco odpustí, který letí stabilně. Podmínkou je zalétnutý, vyvážený a vytrimovaný model.
Trh nabízí letadla specializovaná na FPV, která vypadají jako vojenské drony:


Jsou to výrobky z Číny, jsou relativně malé. Vychází po osazení veškerou výbavou těžké, s velkým plošným zatížením křídla. Důsledkem vyšší hmotnosti je vyšší rychlost letu, komplikovanější vzlet, protože i minimální rychlost je vyšší. Koncepčně jsou to stroje s malou vlastní stabilitou a počítá se u nich s neustálou podporou letu od flight controlleru - se stabilizací letu. To je zase trochu jiná kategorie létání, let s takovým letadlem je v podstatě let s dronem s křídly.
Já řeším FPV jako let s letadlem, které letí jako každé jiné letadlo a které mohu řídit jako letadlo. Mohu "cítit vzduch", vnímám stoupavé proudy, propady, turbulenci, snos větrem. Nechci, aby za mě letěla stabilizace (flight controller), chci si letadlo řídit sám.
Zkušenost, že modely od Multiplexu mají výborné letové vlastnosti, mě osobně přivedla k volbě stroje, který má být zároveň nosičem pro další kameru, Multiplex TwinStar. Vyhovuje mi velikostí a uspořádáním pohonu:

Viděl jsem instalace FPV ve větroních od Multiplexu. Motiv těch lidí byl stejný, modely Multiplexu dobře létají a jsou dobře vymyšlené:

Volbou může být superpomalý a superhodný větroň:

Může to být superstabilní školní model:

Chlazení
Vysílač videosignálu produkuje celkem významně teplo. Ať je to analog nebo digitál.
Vysílač musí být dostatečně chlazen, při jeho instalaci je třeba na to myslet. Chlazení za letu není problém. Problém s chlazením je doma na stole, dá se to řešit ventilátorem. Problém s chlazením může být při havárii, kdy model někde leží nebo visí a nejde vypnout. Při delším přehřátí může dojít k poškození vysílače.
Na ty teploty je třeba myslet i při vlastní instalaci, rozpálená jednotka vysílače může způsobit třeba měknutí a deformaci tištěného dílu.
Padání
Při létání se také řeší pády. Pády z různých důvodů. Chyba pilota, náraz do větví stromu, srážka s jiným modelem, ztráta obrazu.

Když spadne model při běžném létání, vidí pilot, kam model spadnul. Ví směr, kudy se vydat hledat, a vzdálenost celkem dobře odhadne. Při létání FPV pilot nic takového neví. "Letí v letadle", špatně odhaduje místo, kam to spadlo, špatně odhaduje vzdálenost, ve které to spadlo. Letí-li třeba nad alejí, neví, v koruně kterého konkrétního stromu letadlo visí, nebo pod kterým z nich letadlo v křoví leží. Podobně pád do vysoké trávy nebo do obilí.
Při FPV létání má být spotter, tedy druhá osoba, která pozoruje okolí. Ten může vědět, kam to spadlo, ale stačí chvilka jeho nepozornosti a neví taky nic.
Výhodou je záznam na kartě v brýlích. Můžete si přehrát poslední vteřiny letu a vysledovat, co bylo v zorném poli kamery a v jakém směru. Člověk si něco pamatuje, ale ta paměť klame. Pokud video spojení stále funguje, nebo pokud jste blízko a obraz naskočil, můžete se podívat, v jakém druhu porostu letadlo leží.
Když to vyprávím, vypadá to, že mluvím o pádech někde kilometry daleko, ale je to o pádech, ke kterým může dojít dvě stě nebo tři sta metrů daleko, tedy při létání kolem sebe. Koptera dovede zapadnout do deset centimetrů vysoké trávy, letadlo zmizí v trávě nebo obilí půl metru vysokém.
Dalším stupňem výbavy tak může být GPS jednotka připojená k přijímači modelu. Musí to být rádio s telemetrií. V logu telemetrie se potom dá najít poslední poloha modelu, polohu lze zadat do mapové aplikace v telefonu a podle mapy jít hledat. Poslední poloha může být taky zobrazena na displeji vysílače. Je třeba to celé nacvičit předem!
Určitě je dobrou pomůckou bzučák na palubě stroje. Na tyhle vzdálenosti lze letadlo podle zvuku dobře zaměřit.
Odhad rychlosti
FPV pilot nemá takový vjem rychlosti pohybu modelu vzduchem, jako pilot modelu koukající na model ze země. I když má v brýlích nějaký údaj rychlosti, nemusí zachytit její pokles nebo nárůst.
Pokles rychlosti může vést k pádu letadla do vývrtky, nárůst může stroj rozlámat.
Při letu v malé výšce se rychlost modelu čte dobře. Terén okolo a pod modelem ubíhá pomaleji nebo rychleji, výška je také jasná, tedy přesněji řečeno stoupání nebo klesání. Jakmile je ale model dál od země - a stačí už výška 30 metrů, tak se vjem pohybu dost změní a přes padesát metrů už pohyb země pod letadlem neindikuje nic. Rychlost ani změny výšky.
Je dobré svůj stroj znát a létat vytrimovaný. A být si vědom, že změna výšky směrem dolů znamená zvyšování rychlosti.
Změna rychlosti - zpomalení může vést k pádu do vývrtky a nemusí pomoci ani let se stabilizací v nějakém automatickém režimu. Průletem stoupavým proudem v silně termickém počasí může snadno dojít ke ztrátě rychlosti. V turbulenci nebo v silně termickém prostředí je dobré letět s trochu větší rezervou rychlosti.
Nárůst rychlosti při letu směrem dolů je poměrně rychlý a pilot o něm nemusí vědět, nebo ho nemusí tolik vnímat. Při pohledu ze země je vidět, že se model hodně rozjíždí a případně je to i slyšet. Ve výšce a dál od sebe ale žádné zvukové varování nepřijde. Některý model se rozjede a rychlost se ustálí, jiný může pořád zrychlovat. Jeden model může být hodně dimenzovaný a snese hodně, jiný může mít menší pevnostní rezervu. Ale dá se rozlomit i poměrně bytelný model.
Video ukazuje let s lehoučkým pomalým modelem. Kamera napevno, letadlo bez FC, žádné údaje v brýlích. Pilot se chce podívat na model pod ním, potlačí, aby sklopil kameru dolů. Letadlo se okamžitě rozjíždí, spotter hned vidí pro model nepřiměřenou rychlost. Přidání plynu je další faktor. Po několika vteřinách rychlost naroste tak, že už ji vnímá i pilot. Prudké přitažení výškovky způsobí zlomení křídla. K té destrukci by ale došlo i bez toho motoru.
Je tedy dobré na to myslet a vědět, že při letu dolů rychlost stoupá, při letu nahoru klesá a je třeba přidat plyn. Podobně v ostřejší zatáčce je třeba přidat. A při práci s výškovkou být ve vyšší rychlosti "jemnněší", nepřitahovat prudce, vybírat plynule.
Dosah
Pilot FPV řeší dosah. Řeší se dosah videa, výpadky obrazu, řeší se dosah ovládání letadla - RC.
A není to jen problém létání ve větší vzdálenosti od sebe. K výpadku přenosu obrazu nebo řízení letdla může dojít kousek od pilota, stačí v malé výšce zalétnout za nějakou překážku. Tou mohou být křoviny, zejména, když je mokro, zaparkovaná auta, nějaká stavba. Problém jsou terénní nerovnosti. Stačí vletět do úvozu nebo do strouhy, hmota země na spojnici mezi letadlem a vysílačem u vašeho pasu nebo brýlemi na hlavě znemožní rádiové spojení.
Je třeba si před letem tyto možnosti promyslet a když létáte nízko a v členitém terénu, být na takovou eventualitu i připraven. I místo, odkud budete letadlo řídit to ovlivní. Chci-li obletět nějaký kopeček pod úrovní jeho vrcholu, nemohu stát dole, musím vylézt nahoru, odkud je kolem dokola "vidět". Doporučuji prohlédnout si před létáním mapu a zafixovat si vzdálenosti orientačních bodů. Po vzletu je dobré seznámit se s terénem, zachytit orientační body na horizontu, obce okolo, silnice. A "podívat se" taky na místo, kde stojíte. Není špatné mít na sobě něco, co je dobře vidět.
Dříve se ztrácí obraz, zpravidla. Analog se vzdáleností ztrácí postupně, postupně se zvětšuje šum, digitál se ztrácí více náhle. Když ale zaletíte za překážku, překvapí vás náhlý výpadek obrazu u obou systémů. Když jde o průlet za nějakým křovím nebo domem, letadlo proletí a obraz naskočí. U větších překážek je to problém.
Co dělat, když přijdu o obraz? Nemohu řídit, letadlo může letět kamkoli. Znamená to přerušit let. Stáhnout plyn, uvést letadlo do pádu a pak jít hledat. Pokud to neudělám, může letadlo letět neřízeno stovky metrů neznámým směrem a šance na jeho nalezení dramaticky klesá.
Co dělat, když přijdu o možnost letadlo řídit, když vypadne RC? Mohu zkusit změnit polohu vysílače, třeba ho zvednout nad hlavu. Ale hlavně bych měl být na tuto situaci připraven, měl bych mít správně nastavené rádio. Přijímač by měl spadnout do fail-safe, měl by stáhnout plyn, uvést letadlo do pádu - tak by měl být přijímač nastaven.
Spotter
Při létání je výhodou a v některých případech i povinností mít u sebe spottera.
Spotter vám pomůže s orientací v prostoru. Zpočátku, když nemáte zkušenost s orientací, špatně inerpretujete to, co vám kamera ukazuje, spotter vám může říct:
- jak jste vysoko
- jak jste daleko a zda jste po větru nebo proti větru
- jak rychle letí vaše letadlo
- kam máte model otočit, aby jste letěli k sobě
Typická situace při prvních letech s FPV brýlemi je, že se pilot kochá výhledem a letí příliš daleko od sebe. A často nevnímá, kam letí, neví, kudy je je směr zpátky. I pomalu letící letadlo může být ve větru za 20 sekund 400 metrů daleko!
Odhad polohy modelu nad terénem ztěžuje to, že vidíte terén před kamerou, ne pod sebou. Může se stát, že místo, o kterém sy myslíte, že jste nad ním, je třeba padesát sto metrů daleko.
Podobně pilot nevnímá dobře rychlost letadla. Při koukání na model ze země vidí, kdy model zrychluje, kdy zpomaluje, ale v brýlích to tak poznat není. Když letíte 10 metrů nad zemí, tak rychlost snadno odhadnete, ale z výšky 100 metrů už se to odhaduje špatně. Celkem snadno se pak může stát, že chcete letět dolů, potlačíte a letíte dolů. A model se rozbíhá na stále větší rychlost a vy to nevnímáte. Pak stačí neopatrné přitažení a křídlo to vevydrží a zatleská. Někdy stačí, že se chcete okem kamery podívat dolů pod sebe.
Předpisy určují jako hlavní funkci spottera zabránění kolize s letadly ve vzduchu, ale z výše uvedeného plyne, že je spotter obecně užitečná věc. 😃
Instalace s flight controllerem
Tyhle problémy se ztrátou obrazu a nuceným padáním někde v terénu vedou k myšlence na nějakou pojistku. Něco, co by ošetřilo situaci, kdy se v brýlích obraz ztratí. Tím něco je osazení letadla flight controllerem, který dokáže převzít řízení a udržet letadlo ve vzduchu a který, když má připojenou GPS, dovede přivést letadlo k místu vzletu.

Flight controller (dále jen FC) je počítač - správně se tomu počítači říká mikrokontroler, ke kterému jsou na jeho vstupy připojeny výstupy přijímače, gyroskopy, GPS, výškoměr a na výstupu je ovládání regulátoru motoru/ů a výstupy pro serva. Je to tedy krabička zapojená mezi přijímač a serva, která je schopna pomáhat s řízením i řízení kompletně převzít. Dává stroji schopnost autonomního letu.

Protože to je počítač, musí k tomu být nějaký program - systém. Těch systémů je mnoho, ale asi největší použití má Betaflight pro koptery:

a INAV pro plošníky:

FPV už v tomto případě nemůže být nezávislá instalace, FC vyžaduje propojení s FPV vybavením na palubě, protože mimo jiné posílá do brýlí užitečné informace o letu a hlavně info o stavu - režimu FC. Tomu promítání informací do brýlí se říká OSD - On Screen Display.

Když to funguje, tak ve chvíli, kdy na vysílači cvaknu přepínačem třeba ve chvíli, když mi zmizí v brýlích obraz a nemohu letadlo řídit, letadlo samo přidá plyn, začne stoupat, otočí se směrem k místu vzletu a když se vrátí nade mne, vyklesá třeba do třiceti metrů a začne nade mnou kroužit. Mohu zase cvahnout přepínačem na vysílači a převzít řízení.
Když se stane, že mi přestane fungovat řízení (RC), FC vyhodnotí, že přijímač je bez řízení a převezme řízení sám se stejným scénářem: letadlo samo přidá plyn, začne stoupat, otočí se směrem k místu vzletu a když se vrátí nade mne, vyklesá a začne nade mnou kroužit. Pokud se řízení nevzpamatovalo, krouží až na zem.
Výhodou spojení FPV vybavení s FC je také to, že to samo zapíná záznam videa na SD kartu, pokud to brýle nebo palubní jednotka FPV umožňuje. To je výhoda, bez toho kolikrát člověk letí a vzpomene si: Jé, já nezapnul záznam!
FC je v letadle další zařízení, které je třeba do letadla někam umístit, umístit se musí GPS jednotka, mezi přijímačem, FC, GPS a vysílačem videa FPV jsou kablíky, k FC by měl být přístup, aby se dal při nastavování systému propojovat s počítačem. Systém FC (INAV) je třeba nastavit, aby dokázal řídit vaše letadlo, je třeba se naučit pracovat se zvoleným systémemu, je třeba se starat o updaty systému. Znamená to také nějaké pájení, čtení dokumentace v angličtině.

Zalétává se letadlo jako takové, zalétává se taky INAV. Povídání z praxe s plošníky najdete zde: Razor a zde: Twin Star
Kdy analog, kdy digitál
Mohu volit levný analog nebo drahý digitál.
Pokud mi jde o zážitek, pokud se chci pohledem na krajinu pod sebou kochat během letu, zvolím digitál, protože ten mi dává už během letu do brýlí perfektní obraz.
Pokud mi jde o "filmový" záznam a obraz v brýlích potřebuji jen pro řízení a kvalitní obraz zaznamená další kamera na palubě, mohu zvolit analog. Typicky to je "levný" stroj s analogovým FPV, který veze "drahou" kameru GoPro. Za letu vidím obraz z šumem, doma stáhnu záznam z GoPro do počítače, stabilizuji, sestříhám a pohledem na krajinu se kochám doma u počítače.
Dosah
Při FPV létání se přenáší z letadla do brýlí obraz rádiovým signálem. Když signál zeslábne, obraz se zhorší nebo ztratí.
Dobré je vědět také o tom, že šíření signálu 2.4 GHz brání překážky. Těmi mohou být budovy, křoví a řady stromů, zvláště když je mokro. Aby přenos sihnálu fungoval, musí být přímá viditelnost mezi vysílačem a přijímačem.
Ještě je dobré vědět, že existuje něco, čemu se říká Fresnelova zóna. U rádiových vln, včetně 2,4 GHz, nestačí, aby byla přímá viditelnost mezi vysílačem a přijímačem. Aby přenos fungoval správně, musí být dostatečně volná i oblast kolem přímé spojnice, tzv. první Fresnelova zóna. Pokud do této zóny zasahuje překážka, například stěna, strom, zábradlí a podobně, dochází k difrakci, odrazům a interferencím, což může způsobit útlum signálu nebo jeho úplné vypadnutí. Jde o útlum signálu kvůli překážkám v oblasti kolem přímé dráhy signálu. Viz cs.wikipedia.org
Je třeba si dávat pozor a nestát za autem nebo za skupinou lidí. Když si sednete na stoličku, zmenšíte na polovic výšku vašeho pomyslného stožáru, který tvoří vaše tělo. Při létání je dobré dobře rozmýšlet oblet kopců nebo nízký let nad zemí.
Jaké letadlo?
Při FPV létání se při rozhodování o tom, jaké letadlo pořídit, objevuje jeden parametr, který při běžném RC létání není zdaleka tak důležitý.

Při normálním klasickém létání, kdy na model koukáme ze země, létáme kolem sebe v okruhu několika stovek metrů. Ale s FPV létáme dál. A tehdy začne hrát roli zajímavý parametr: jak rychle náš model letí nebo klouže.
Rychlost našich modelů moc nevnímáme, často ji ani neznáme. Říkáme tohle je rychlý model, tohle je pomalý model, ale je to často subjektivní pocit ovlivněný hodně zvukovým projevem modelu.
Při FPV létání to ale znát je. Je velký rozdíl mezi modelem, který se plazí rychlostí 30 km/h, a tím, který letí 60 km/h. Ten pomalejší letí 500 metrů minutu, ten rychlejší 30 sekund. Když fouká, tak u toho pomalého bude návrat proti větru trvat místo minuty klidně dvě minuty!
Větší model s vyšším plošným zatížením křídla je z tohoto hlediska výhodnější než malý model s velkým plošným zatížením a ten malý těžký než pomalý model s malým plošným zatížením. Samozřejmě je to vždy kompromis toho, s jakým modelem jsem schopen v místě, kde létám, skutečně odstartovat a přistát.
Ty cestovní rychlosti se pohybují pod 40 km/h u těch pomalých, 40 až 60 km/h u těch běžně rychlých, přes 60 km/h až zhruba 90 km/h u těch rychlých. Bavíme se o cestovní rychlosti, kdy je dobrá tzv. efektivita letu, která se udává v mAh/km, běžně se tato hodnota pohybuje kolem 140 mAh/km.
Mimo hlediska navigačního, to je schopnost letět proti větru, je tu ještě hledisko "vyhlídkového letu". Tak jako ve velkém letadle jsou rychlosti vhodné pro "let na druhý konec republiky" a rychlosti vhodné pro kochání se krajiny pod letadlem, tak i u FPV jsou výšky a rychlosti pro kochání se. Pro mě to je 40 až 60 metrů nad terénem a rychlost vůči zemi kolem 50 km/h.
Zásady
- Před prvním letem dne zkontroluji, zda mám trimy pro mody řízené flight kontrolerem nastavené v nule. To jsou všechny mimo MANUAL.
- Letím-li někam dál, vzdy na začátku vyzkouším
INAV
-
inav_reset_home = FIRST_ARM
Hodnota EACH_ARM by v případě, že si za letu omylem odarmujete, způsobila, že v případě zapnutí RTH se nebude letadlo vracet na místo, kde stojíte.
Kabeláž
Pří zapojování flight kontroleru je třeba připojovat periferie se čtyřžilovými kabely na piny kontroleru. Stavitel stojí před úkolem vyrobit příslušnou kabeláž.
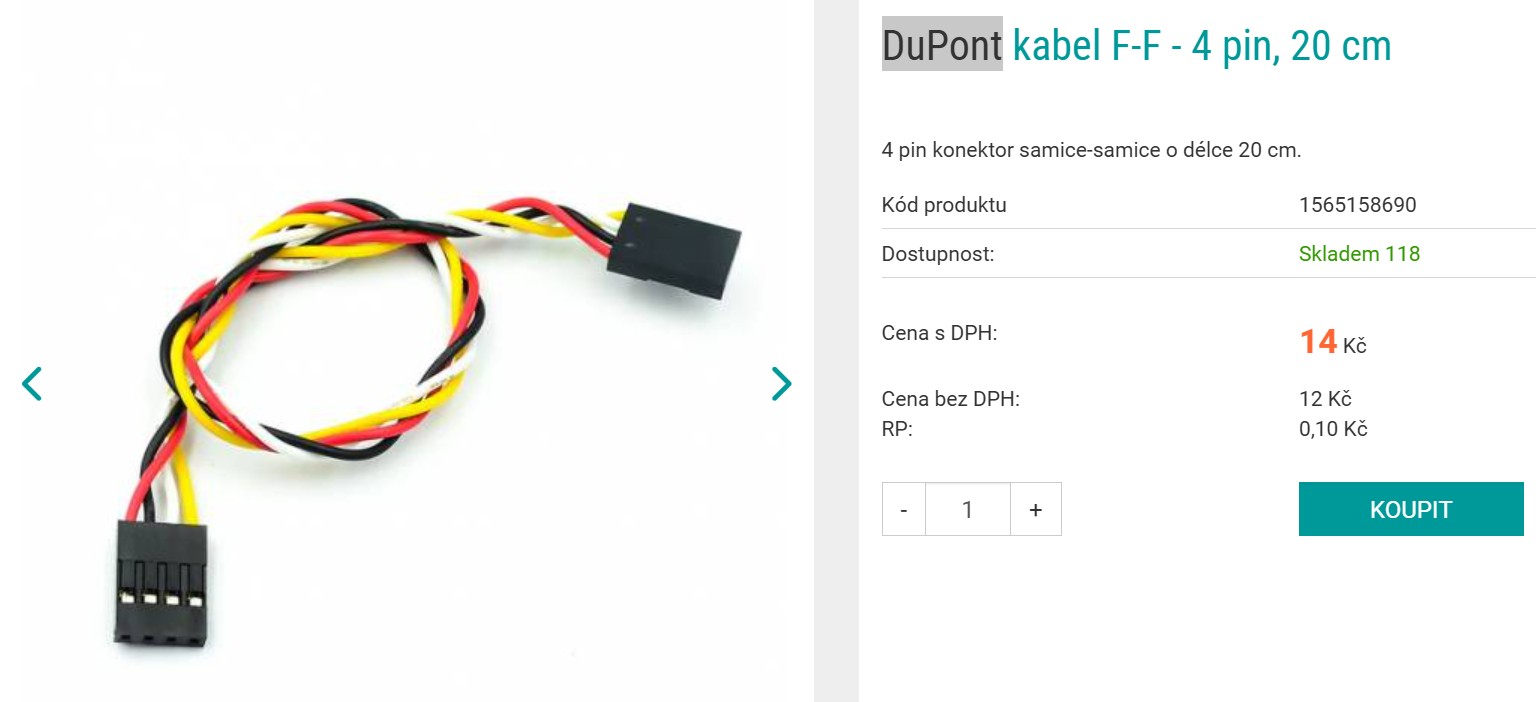
Někdo k tomu přistupuje radikálně a do desky flight kontroleru nepájí dodané pinové lišty, ale zapájí do desky přímo kablíky periferií.
Když ale máte flight kontroler s pinovými lištami, je třeba vybavit kablíky dupont konektory. Ty se dají na kabely osadit tak, že si pořídíte krimpovací koncovky a nakrimpujete si konektory sami. Musíte pořídit krimpovací kleště a naučit se dělat krimpované spoje. To není úplně triviviální.
Eshopy jako Drátek, Laskakit a podobné ale nabízí čtyřžilové kablíky s dupont koncovkami samice - samice, které se zdají být jednoduchým řešením. Koupíte kablík, rozstřihnete v půli a máte dva kabely s továrně nakrimpovanými koncovkami. Tak jsme to i dělali. Létáme celkem intenzivně a záhy se objevily problémy. První problém je nespolehlivost kontaktu dutinky konektoru na pinu flight kontroleru. Nevím, zda to je geometrií nebo materiálem, ale elektricky to spolehlivé není. Druhý problém je kablík. Má málo drátků, drátky jsou málo ohebné a materiál izolace je tvrdý plast. Stane se, že se kablík uvnitř zlomí. Ohrožuje to model, pokud se na to přijde na zemi, je z toho pokažené létání
Nabízelo se použít kvalitní servové kabely. Ty fungují i v motorácích (se spalovacími motory) ve vibracích a fungují tam spolehlivě. Servové kabely jsou ale jen třížilové. Dají se ale rozebrat, kablíky i s piny vytahat z platové koncovky se třemi dutinkami a nastrkat do koncovky se čtyřmi dutinkami. Stačí k tomu třeba modelářský špendlík. Tak to dělám a s kablíky už nemám problém. Nakupuji je u BigHobby: bighobby.cz/rc-prodluzovaci-kabely
Doporučuji vyhnout se použití kablíků z Drátek, Láskakit a použít servové kabely. Získáte spolehlivost a taky se s těmi kablíky snadněji pracuje.
Souvislosti
- Ochranná pásma - kde se nesmí létat
- Systémy pro bezdrátový přenos obrazu,FPV - Můj pohled na trh
- Kamery do modelů - můj pohled na trh
- RC - Můj pohled na trh
Co, proč, jak
Pár obecných poznámek:

Palubní jednotka vysílající obraz potřebuje chlazení!
Antény fungují stejně jako každé jiné antény. Antény by neměly být stíněny vodivými díly modelu, kabely, uhlíkovými nosníky, uhlíkovými celokompozitními díly, kovovými plechy, akumulátory a podobně.
Brýle, které máte na hlavě jsou nosič antén. Když budete stát zády k modelu, bude signál slabší, když budete sedět na židličce, bude výška antén nad zemí menší a dosah bude menší.
Ono se v praxi všechno míchá a věci kolem FPV se míchají s flight controllery a ty zase s INAV a nově taky s ExpressLRS. A taky EdgeTX. Tak se tomu tady taky budu věnovat souhrnně zde:
Technicky je každá ta oblast něco jiného, v praxi je ale třeba umět ty věci spojovat a zároveň si být vědom, kam kdy jít při řešení problému. A je třeba říct, že je možné létat FPV bez flight controlleru v letadle, nebo že ve flight controlleru může být jiný systém než INAV a taky že se také létá s flight controllerem bez FPV. I ELRS může být použito v modelu bez FPV a bez FC.