

Co s tím dělám já - aneb Můj život s INAV, s ELRS ...
Instalace O4
Twin Stara provozuji pět let s prvním digitálním DJI FPV a létání s ním přestalo dávat smysl, když mám doma DJI O4 Pro. Mimo rozdílu v kvalitě obrazu v brýlích i na záznamu z jednotky je rozdíl v komunikaci DJI FPV s INAV a možnostech OSD obsahově i čitelností. Prostě těch pět let je propast věků a tak jsem se rozhodl mimo gimbalu vyměnit i palubní jednotku FPV a kameru.
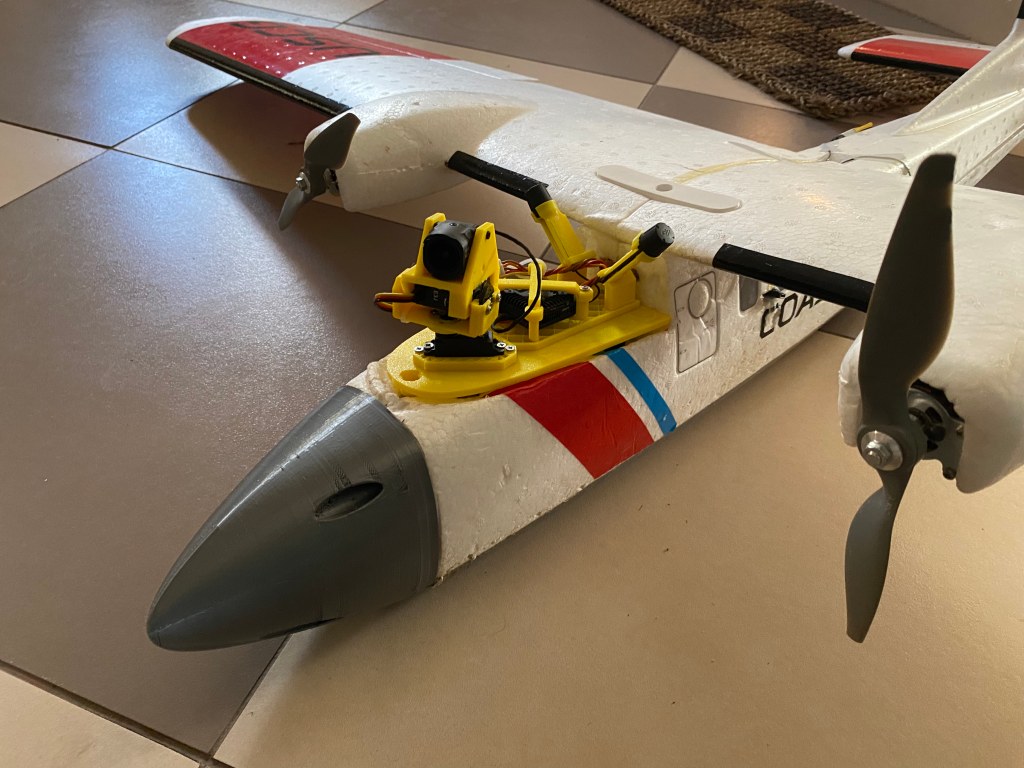
Vymyslel jsem si modulovou konstrukci, gimbal s kamerou jeden díl, airunit s anténami druhý díl. Starý překližkový deklík jsem nahradil konstrukcí tištěnou z PETG. V tomhle letadle je airunit dál od flight controlleru než v Lentusu a tak musím výrábět prodloužení kabeláže. Pájím, krimpuji, už mi to docela jde kvalitou i rychlostí. Je to všechno prototyp a tak až při montáži všeho dohromady si uvědomuji, že jsem zapomněl na prvky pro upevňování kablíků. Třeba kablík k servu gimbalu by se bez upevnění dostával v některých polohách kamery do záběru. A hlavně plácající se kablíky jsou možným zdrojem poruchy. Naštěstí mám vázaci pásky k čemu zachytit. Taky jsem musel přidat prodlužovák od gimbalu k FC, v gimbalu jsou teď dvě serva - otáčení do strany a nahoru dolů.
Montáž, zkouška v dílně, zkouška na dvoře s GPS signálem. U serva otáčejícího kamerou nahoru dolů musím zmenšit výchylky, aby v krajních polohách nic na sebe nenaráželo. Je to opak toho, co jsem dělal předtím se servem otáčejícím kamerou do strany, kde jsem musel nastavovat pohyb do strany z 60 na 90 stupňů.
Musel jsem nastavit INAV na komunikaci s jinou airunit a kompletně nastavit OSD. Pak už jen kontrola těžiště.
Co s tím dělám já - aneb Můj život s INAV
Systém INAV provozuji jen v letadlech plošnících.
- Razor
- Twin Star
- větroň Lentus
- Piper J3 Cub 1.1m
- větroň Fascination
- FPV1800
- Skyhunter mini
- Ranger 1600
Flight controllery:
- Matek F765 Wing
- SpeedyBee F405 WING-MINI
- FlyingRC F4Wing Mini MK1 Fixed Wing Flight Controller F405
Brýle: