

Co s tím dělám já - aneb Můj život s INAV, s ELRS ...
Dvouosý gimbal
U Twin Stara jsem léta létal s kamerou otáčenou do strany, před časem jsem rozchodil otáčení headtrackerem, teď zkusím dvouosý gimbat:
Neosvědčilo se
Nastavení ovládání plynu Twin Stara - viz článek zde Křivka plynu - se neosvědčilo.
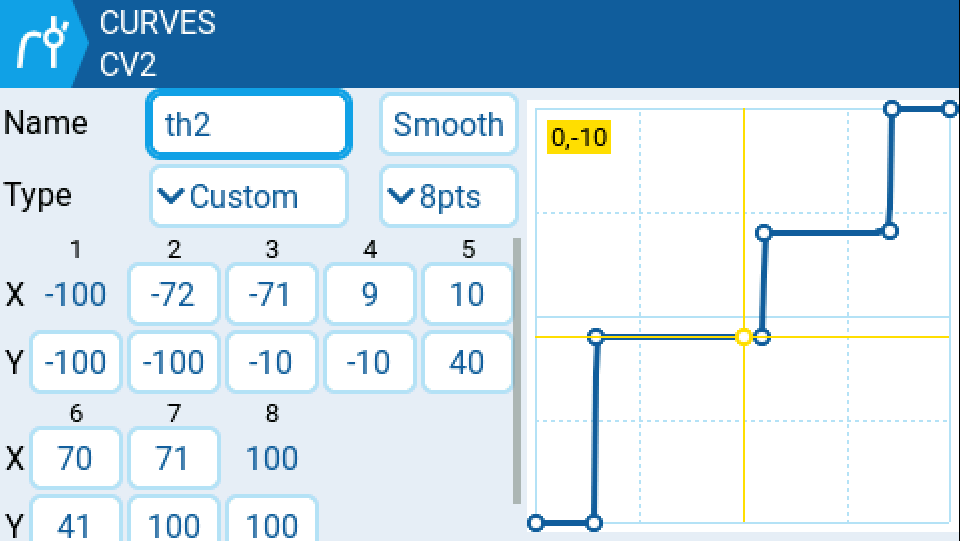
V zimě to bylo dobré, s totálně zmrzlými prsty bylo skokové ovládání plynu dobré, lepší než nevědomé ubírání a přidávání plynu necitlivými prsty. Teď v lepších časech mě vadí, že se chod motoru s vybíjením li-ion příliš mění. Možná by to šlo pořešit, ale zatím se vrátím k plynul= křivce.
Let se silnějším pohonem
Piper J3 Cub 1.1m dostal nový akumulátor, místo 2S 800 mAh větší 3S 1300 mAh. Je to na to letadlo trochu brutální, ale hned první let ukazuje, že už bude možné dělat s INAV nějaké pokusy.
Zkouším svůj standardní program. Režim ANGLE, zkouším, zda dostanu letadlo do nějaké nezvyklé polohy. Nedostanu. V modu MANUAL letadlo potopím do střemhlavého letu a zapnu ANGLE. Letadlo se okamžitě srovná skoro do horizontu. Až se musím zasmát, jak to to pidiletadlo udělá rychle. 😃
Potom NAV ALTHOLD, letadlo drží výšku v přímém letu i v zatáčce..
Znova zkouším NAV RTH. Nastavil jsem si doma menší výšky, abych nemusel čekat tak dluho, než letadlo nastoupá. Letadlo se spořádaně otočilo na cestu zpět, když má ale kroužit nade mnou, létá v poměrně malé osmičce.
Že je na kroužení něco špatně se mi potvrzuje po zapnutí NAV LOITER. Letadlo vyčkává na místě, ale potácí se v té osmičce.
Osvědčilo se
Otáčení kamery headtrackerem jen do tří diskrétních poloh se mi osvědčilo.
Opravdu mi ty tři pohledy stačí a citlivost na pootočení hlavy je taky dobrá. Viz nastavení popsané zde: Otáčení kamery
Co s tím dělám já - aneb Můj život s INAV
Systém INAV provozuji jen v letadlech plošnících.
- Razor
- Twin Star
- větroň Lentus
- Piper J3 Cub 1.1m
- větroň Fascination
- FPV1800
- Skyhunter mini
- Ranger 1600
Flight controllery:
- Matek F765 Wing
- SpeedyBee F405 WING-MINI
- FlyingRC F4Wing Mini MK1 Fixed Wing Flight Controller F405
Brýle: