Lentus s FPV
Celou dobu, co létám FPV s Twinstarem, myslím na to, že bych to chtěl zkusit i s větroněm. Twin Star je motorák, létám s ním prakticky pořád v modu MANUAL a tak cítím všechny stoupáky i klesáky, kterými prolétávám. Kolikrát jsem si říkal: Tady bych se s větroněm udržel bez motoru. Tak se vlastně celou tu dobu v myšlenkách chystám, že zkusím FPV s větroněm.
Motivací je pro mě stále toto video:
Uváděl jsem ho zde: Monte Catalfano, Sicílie
Impulzem začít se nápadem zabývat bylo pořízení nových brýlí, viz DJI O4.
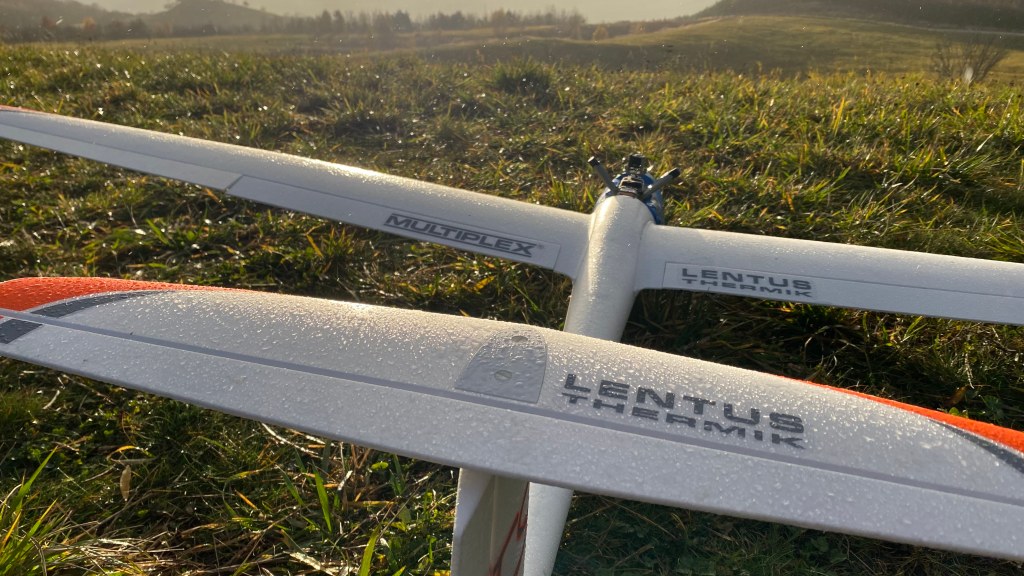
Abych mohl laborovat s instalací FPV, abych nebyl svázán nějakým malým prostorem v trupu, mělo by tím větroněm být něco, kam se FPV vybavení v pohodě vejde, a měl by to být stroj, který má dobré letové i výkonové parametry. Tak jsem se postupnou selekcí dopracoval až k Lentusovi. Mám ho v ruce, místa v něm je dost, létá dobře.
Nechci kvůli nějakým pokusům s flight controllerem s letadlem padat, nechci Lentuse otloukat. Tak by bylo nejkonzervativnější vyndat instalaci FPV z Twin Stara. Ta se dlouhodobě osvědčila. To jsem ještě úplně nezavrhl, ale začal jsem se zabývat instalací s těmito provky:
- vysílač: Radiomaster TX16s mkII 4in1
- vysílací modul: Happymodel ES24TX Pro Micro ExpressLRS ELRS TX module
- FC: SpeedyBee F405 WING-MINI APP
- přijímač: Happymodel EP1 Dual TCXO
- GPS: Beitian BN-880Q
- systém: INAV 8.0.1
- FPV: DJI O4 Pro
Studuji dokumentaci:
Začínám sestavením flight controlleru SpeedyBee F405 WING-MINI APP, pájím do desky pinové lišty a zkoumám, jaké konektory použiju, kam co připojím. Přemýšlel jsem i nad variantou na FC přímo připájených kablíků, tak to mám v Twin Starovi, SpeedyBee to umožňuje, ale použití konektorů a pájení má asi obdobnou spolehlivost. Při pájení cín vzlíná do kablíku a vzniká tak nepříjemně křehké spojení. Tak volím pro tentokrát ty konektory. Při pájení na desce controlleru si připadám jak neurochirug: Říznu vedle a pacient oněmí! 😃 Je to pro mě na hranici viditelnosti a pevnosti ruky! SpeedyBee je vybaven potřebnými kablíky, jen u DPS jsem musel rozstřihnout a spojit dva různé kablíky a popřeházet jejich vodiče. Nově jsem drátky k sobě nepájel, ale spojil je trubičkami a krimpováním.
Lentus s FPV - realizace
Zadání jsem měl takovéto:
- úprava letadla by měla být vratná, mělo by jít udělat z FPV Lentuse zase normální Lentus
- principiálně je jediné místo, kam mohu vše umístit, kabina a hřbet trupu za kabinou
- kamera by měla mít takový výhled, aby zorné pole nezabíraly významně části letadla
- kamera by měla mít možnost se rozhlížet
- instalace by neměla významným způsobem zhoršit výkonnost letadla
- měl bych udržet polohu těžiště, aby nebylo potřeba vozit další balast
Dobral jsem se k řešení, kdy jsem nahradil původní kabinu a do její zadní části umistil kontejner s FPV vybavením a flight controllerem: U Lentuse není možné tak jako u Twin Stara vytvořit v trupu další dutiny.
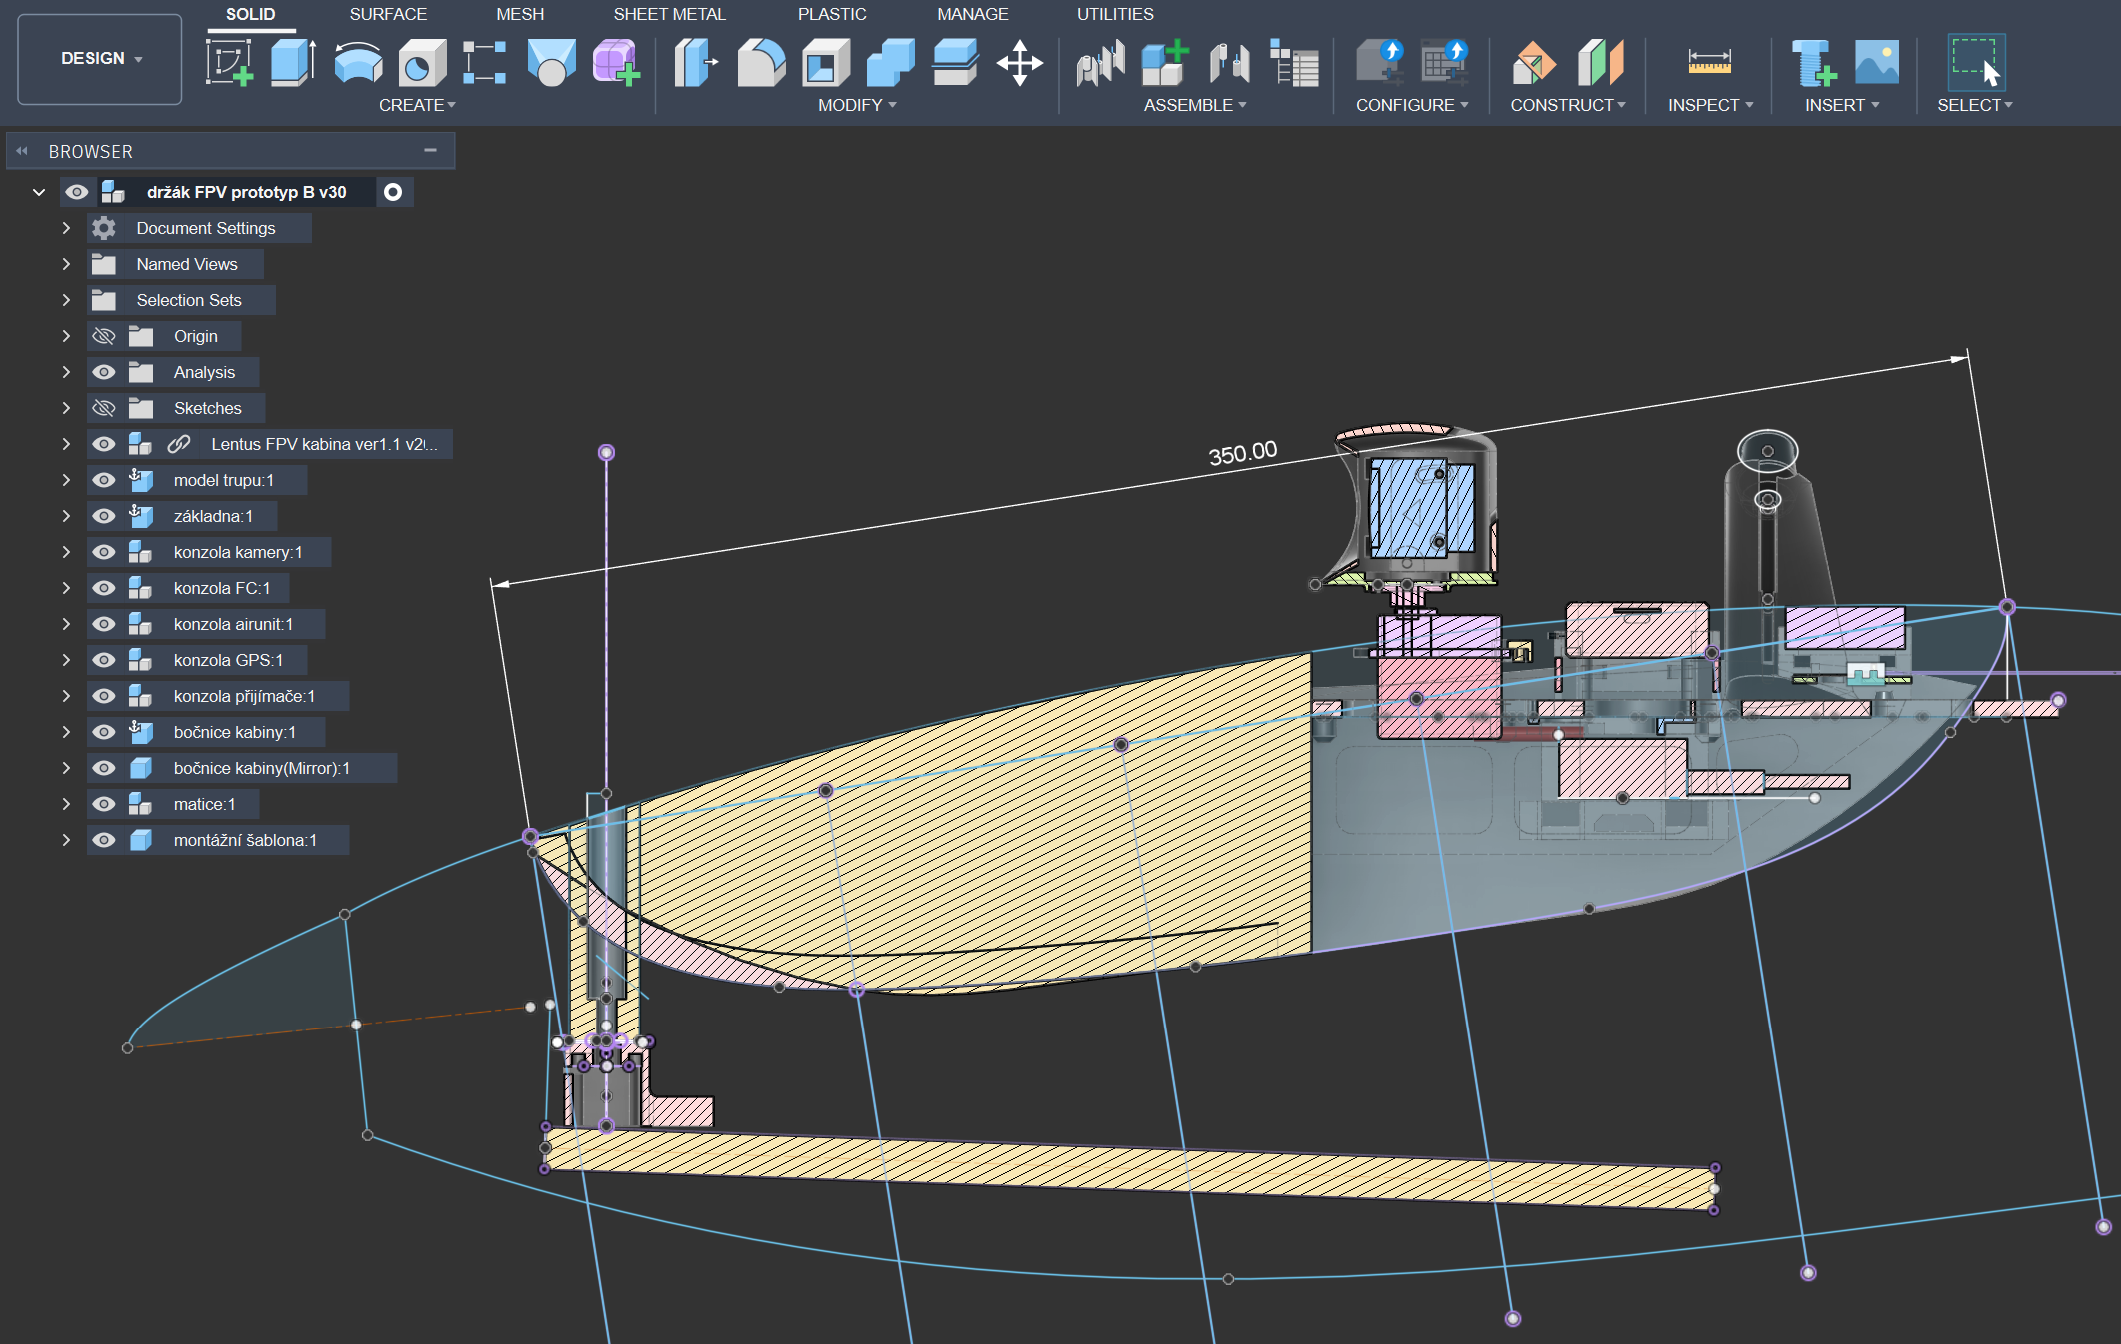
Když se odpojí kabely serv, lze celý kontejner vytáhnout, komponenty z kontejneru vyjmout. Baterka, která předtím byla hned za motorem, je teď na místě původního přijímače nad podvozkovým kolem. Problém je princip větroně, kde se při jeho montáži a vkládání baterky musí kabina odklopit, v zadní části kabiny je díra, kam se strká zajišťovací kolík, aby se křídla nerozjela. V kontejneru je tedy vše vysvazkováno, aby se při manipulaci s kabinou nic nemohlo rozpojit.
Kamera sedí na servu, které umožňuje rozhlížení doleva doprava. Montáž musí umožňovat chlazení všech komponent, zejména airunit DJI FPV, ale i flight controlleru. Taky antény přijímače i antény vysílače obrazu musí být ve vhodné poloze. Při konstrukci jsem taky myslel na případnou havárii a je to udělané tak, že při nárazu je okolo hmota, která zmaří část energie.
To je mechanické řešení. Druhou otázkou je je elektrika. V Twin Staru několik let létám bez problému v podobné konfiguraci. Ale v Lentusu mám jiný flight controller, jinou FPV airunit a Lentus je dvakrát větší a jsou v něm další dvě serva na vztlakových klapkách. Když se podívám na BEC flight controlleru, který létám v Twin Staru, tak ten má BEC 8A, ten nový v Lentusu 4A. Ve světě leteckých modelářů se dají sehnat reference na různé regulátory. U flight controllerů takové reference chybí. Všichni létají FPV malá letadýlka a řeší problémy těch letadýlek, zkušenost ve velkých letadlech se moc v prostoru internetu najít nedá.
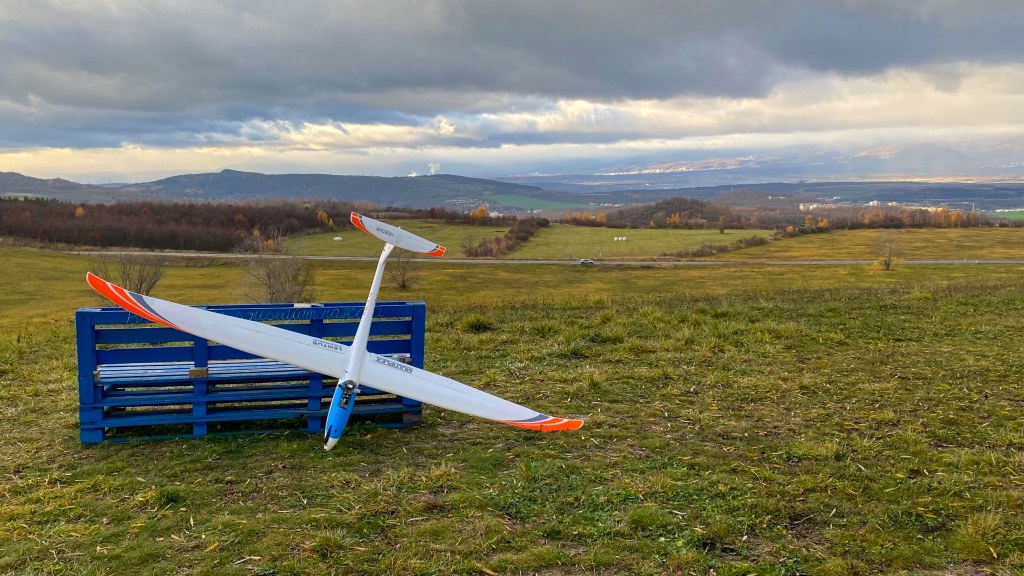
Když jsem měl instalaci dodělanou, byla u nás pořád mlha. A to taková, že bylo vidět 100 až 200 metrů a nad hlavou to bylo někdy i 50 metrů. Vybralo se to až ve sváteční den. Jel jsem na výsypku, kde je prostor na pokusy. Základní plán bylo létat nízko a blízko, aby když se to po, tak to spadlo z malé výšky.😃
Na louce jsem všechno vyzkoušel na zemi, dosah rádia, dosah vysílání obrazu, těžiště, výchylky kormidel, motor. Rozhodl jsem se, že poletím. Je v tom plno neznámých. Lentus má jinou elektroniku, výškovka podle oka v neutrálu, tak budu po odhodu budu řešit trimování v manuál režimu, budu zalétávat Lentuse jako letadlo. Pak fungování flight controlleru, kdy se musí doladit úhly, aby věděl, co je poloha letu v horizontu, kdy jsou křídla rovně, aby to letělo rovně. Takže budu zalétávat nastavení INAVu. A nakonec obava, že něco selže. Takže jem byl nervózní nebo spíše napjatý, ale rozhodl jsem se to zkusit a přistupoval jsem k tomu chladně. Ve chvíli, kdy jsem to hodil do vzduchu, začalo pršet! 😃 Já už byl zmrzlý ve chvíli vzletu, déšť, vítr 3 m/s a 3.5 st. 😃 Odbyl jsem si celý zálet v dešti:
Po několika minutách sedám totálně zmrzlý a mokrý. Na chvilku se ukázalo sluníčko, ale pak pokračoval déšť a ještě jsem si ten půlkilometr k autu a rozkládání letadla užil. Ale domů jsem jel šťastný! 😃
Rozvaha pro plachtění
Jak dlouho mohu být ve vzduchu?
Omezením je kapacita pohonného akumulátoru, kapacita akumulátoru brýlí a akumulátor vysílače.
Z videa zaznamenaného brýlemi odečítám za letu bez motoru odběr 2.6 Ampéry. Když bych bral za základ, že na plachtění mám 2000 mAh, tak je to 45 minut bezmotorového letu. První měření ukázala spotřebu 350 mAh pro nastoupání 100 metrů. Tedy stoupání 200 metrů je 700 mAh. Z akumulátoru 3300 mAh zbývá 600 mAh, 17% kapacity. To je jít rovnou na přistání.
Brýle vydrží násobně déle než 45 minut a vysílač také.
Kdybych zvojnásobil kapacitu akumulátoru na 6600 nAh, prodloužila by se doba plachtění zhruba o hodinu, tedy na celkovou dobu 100 - 110 minut. Brýle vydrží déle, vysílač vydrží déle. To je cca 70 km přímého letu bez motoru. S baterkou, co teď mám v letdle to je 30 km.
MANUAL a ACRO
Létám Twin Stara i Lentuse v modu MANUAL. Je poučné koukat na to, jak to dělají / létají jiní. Třeba tady Elia: V Itálii na svahu.
Vzlet dělá v modu AUTOLAUNCH, chvilku letí na MANUAL, potomu už jen ACRO. Co to znamená?
ACRO (Rate mode)
ACRO je stabilizovaný režim. FC stabilizuje úhlovou rychlost, model drží rychlost rotace, kterou dáváš kniplem. Pokud pustíš knipl, model zůstane nakloněný a stabilizace ho drží v náklonu. Pohyb kniplem je povel ke změně polohy - náklonu, sklonu, bez výchylky kniplu model drží dosaženou polohu. To je rozdíl proti normálnímu řízení, kdy model vychýlený z polohy buď náklon nebo slon zmenšuje nebo zvětšuje podle toho, jak je aerodynamicky řešený, nastavený, jak je stabilní.
MANUAL (Direct passthrough)
MANUAL je čistý přímý průchod pohybů kniplů na kormidla (passthrough). FC neprovádí žádnou stabilizaci, žádná korekce turbulence, žádné omezení náklonu. V MANUAL modu se model řídí stejně jako čistý RC model. Všechny korekce dělá pilot, vnímá turbulenci.
Lentus jako platforma pro FPV
výhody:
- hotový kit s dobrými letovými vlastnostmi a přiměřenou výkonností
- relativně cenově dostupný, dobrý poměr cena/kvalita; existují samozřejmě levnější varianty čínských výrobců
- konstrukce z elaporu tolerantní k chybám pilotáže
nevýhody:
- větroň s trupem z pěny neumožňuje vytvořit v trupu další potřebné dutiny
- jediné místo pro instalaci dalšího vybavení je kabina a nebo povrch trupu a křídla
- místo v kabině je před těžištěm, tedy nastává problém s vyvážením
- protože to je "pěnový" model, při vyšších rychlostech má horší výkony, přelety jsou s ním pomalé zejména proti větru