

Co s tím dělám já - aneb Můj život s INAV, s ELRS ...
Setup flight kontroleru 5/2026
Revize v souvislosti s výměnou gps modulu a předěláním kabeláže:
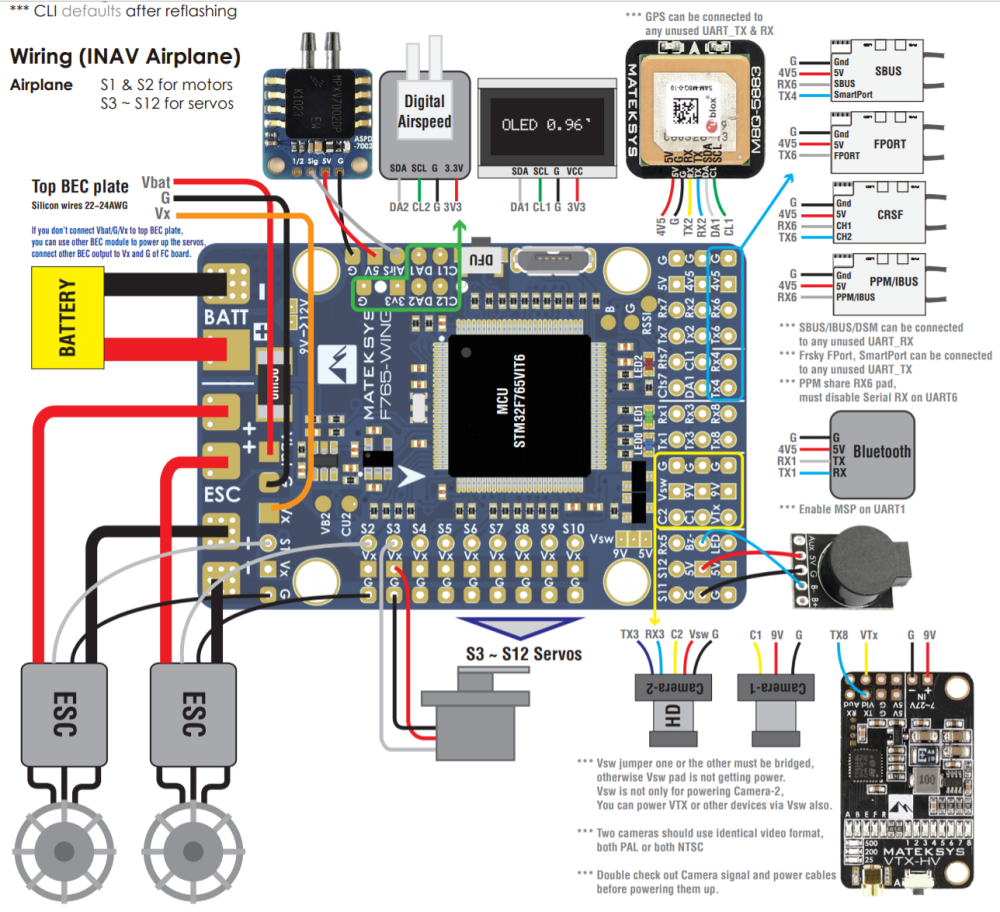
Propojení komponent:
- FC S1 - regulátor levého motoru (u regulátoru odpojit prostřední červený kablík +5V)
- FC S2 - regulátor pravého motoru (u regulátoru odpojit prostřední červený kablík +5V)
- FC S3 - servo výškovky
- FC S4 - servo směrovky
- FC S5 - servo levého křidélka
- FC S6 - servo pravého křidélka
- FC S7 - servo otáčení kamery do strany
- FC S8 - servo otáčení kamery nahoru dolů
- FC S9 - napájení ventilátoru airunit DJI
- FC TX6 - přijímač RX
- FC RX6 – přijímač TX
- FC 4V5 - přijímač 5V
- FC G - přijímač Gnd SBUS
- FC 5V - GPS 5V
- FC G - GPS G
- FC TX7 - GPS RX
- FC RX7 - GPS TX
- <nepřipojeno> - GPS DA
- <nepřipojeno> - GPS CL
- FC G - DJI FPV air unit Power GND - černý
- FC 9V - DJI FPV air unit Power - červený
- FC TX8 - DJI FPV air unit Uart RX - bílý
- FC RX8 - DJI FPV air unit Uart TX - šedý
- <nepřipojeno> - DJI FPV air unit Signal GND - hnědý
- <nepřipojeno> - DJI FPV air unit DJI HDL - žlutý
Oživení flight controlleru
Zadání a taktika pro další oživení letadla s flight controllerem Matek F765 Wing je obdobná jako u letadla Razor. Tentokrát to bude v kompletní konečné konfiguraci. A nemusím už tak bádat, jako když jsem flight controller nastavoval poprvé v životě (čti zde Oživení).
Zapojení je v zásadě stejné jako u Razoru, jen tady je zapojeno více serv a dva regulátory motoru místo jednoho. Zapojení odpovídá tomuto wiring diagramu (http://www.mateksys.com/downloads/F765-WING_Manual.pdf):
Propojení komponent:
- FC S1 - regulátor levého motoru (u regulátoru odpojit prostřední červený kablík +5V)
- FC S2 - regulátor pravého motoru (u regulátoru odpojit prostřední červený kablík +5V)
- FC S3 - servo výškovky
- FC S4 - servo směrovky
- FC S5 - servo levého křidélka
- FC S6 - servo pravého křidélka
- FC S7 - servo otáčení kamery
- FC RX6 – přijímač signál SBUS
- FC 4V5 - přijímač 5V SBUS
- FC G - přijímač Gnd SBUS
- FC TX4 - přijímač signál Smart Port
- <nepřipojeno> - přijímač 5V Smart Port
- <nepřipojeno> - přijímač Gnd Smart Port
- FC 4V5 - GPS 5V
- FC G - GPS G
- FC TX2 - GPS RX
- FC RX2 - GPS TX
- FC DA1 - GPS DA
- FC CL1 - GPS CL
- FC G - DJI FPV air unit Power GND - černý
- FC 9V - DJI FPV air unit Power - červený
- FC TX8 - DJI FPV air unit Uart RX - bílý
- FC RX8 - DJI FPV air unit Uart TX - šedý
- <nepřipojeno> - DJI FPV air unit Signal GND - hnědý
- <nepřipojeno> - DJI FPV air unit DJI HDL - žlutý
Nastavení v INAV Configuratoru je pro mě jen modifikace nastavení převzatého z jiného letadla. Zkontroloval jsem si, zda Configurator zobrazuje aktuální polohu FC v prostoru a náklony jsou ve správném smyslu, tedy hlavně že nemám FC instalovaný v modelu v protisměru. Pitch - úhel podélného sklonu nastavuji odhadem, nastavil jsem tři stupně. Ve vysílači dělám jen kopii samokřídla Razor a přejmenovávám ji na Twin Star. Změna ze samokřídla na letadlo s ocasem se odehrává ve FC, ve je nový model stále stejný a jednoduchý. Tři kanály: motor, výškovka, křidélka, žádný mixer. Vysílač jen přenáší do modelu polohy kniplů.
Kontroluji smysl výchylek:
- Roll, Pitch a Throttle reagují na pohyby kniplu
- knipl křidélek doprava – Roll na maximu
- knipl výškovky od sebe na potlačeno – Pitch na maximu
- knipl plynu od sebe do polohy plný plyn – Trhrottle na maximu
Nastavuji ve FC, že je model klasický ocasník. Vše ostatní je stejné jako bylo v samokřídle Razor. Nastavení přijímače, GPS, kapacita pohonného akumulátoru, telemetrie. V záložce Failsafe nastavuji RTH, návrat nad místo vzletu.
Nakonec s s letadlem v ruce a sledováním kormidel zjišťuji, zda není třeba některé servo reverzovat.
Ovládání režimů zůstává taky stejné:
- ARM
- MANUAL
- ANGLE
- HORIZON
- Altitude Hold
- Position Hold
- RTH
První lety s navigačními mody
První pokusy o let u nás za humnny nedopadly dobře. Nedokázal jsem odstartovat. Proti větru do kopce to nešlo, z kopce po větru to nešlo. Musel jsem sednout do auta a odjet na místo, kde to na rovině mohu hodit proti větru.
Vykonávám první úspěšný let s nav módy!  Odletěl jsem asi 200 metrů daleko, přepnul jsem do modu RTH, letadlo se otočí zpátky ke mě,
doletí nade mne a krouží ve výšce 30 metrů, kterou jsem si nastavil.
Zkouším to několikrát, zkouším to z několika výšek.
Pro let zpátky mám nastaveno 80 metrů výšky,
když jsem níže, letadlo nejdříve vystoupá do té výšky,
pak se otočí na zpáteční let.
Když přepnu do modu RTH ve větší výšce, letadlo plynule klesá do 80 metrů.
Automatické přistání nezkouším.
Letadlo neumí rozeznat směr větru,
neumí ani rozeznat keře a stromy v mém okolí, přistálo by někde okolo mě náhodně.
Zkouším přepnout do modu Position Hold, letadlo přejde prudce do pravé zatáčky a krouží ve výšce, kde jsem byl a v místě, kde jsem přepnul, v nastavených 50 metrových kruzích. Vylučuje snos větrem a krouží opravdu na jednom místě, i když fouká vítr pět metrů.
Altitude Hold funguje taky pěkně, letadlo drží výšku v rozmezí dvou metrů. Je to příjemná záležitost.
Po dobití baterek jdu ven ještě jednou,
výsledek této druhé letové zkoušky je ale katastrofa.
Při odhodu jsem si cvrnknul do přepínače RTH a ten přemůže manual mod.
Letadlo letělo po odhodu v horizontu ve velkém oblouku nad svažující se loukou rovnou do lesa,
mohl jsem s kniply dělat co jsem chtěl.
Zachytilo ho naštěstí roští před lesem, jinak jsem lezl na strom!
Těch několik vteřin letu, kdy se to řídilo samo, samo si to vrčelo,
to byla ukázková vzpoura strojů.
Tímto dnem jsem splnil první postupný cíl. Systém dělá to, co jsem po něm chtěl, naučil jsem se ho nastavit, vyzkoušel jsem si provoz modelu s flight controllerem.
Co s tím dělám já - aneb Můj život s INAV
Systém INAV provozuji jen v letadlech plošnících.
- Razor
- Twin Star
- větroň Lentus
- Piper J3 Cub 1.1m
- větroň Fascination
- FPV1800
- Skyhunter mini
- Ranger 1600
Flight controllery:
- Matek F765 Wing
- SpeedyBee F405 WING-MINI
- FlyingRC F4Wing Mini MK1 Fixed Wing Flight Controller F405
Brýle: