

Co dělám
Headtracker
Kameru jsem u Lentuse ovládal na vysílači TX16S sliderem LS, posouváním slideru jsem otáčel kameru do strany. Teď jsem si pořídil XF Headtracker a chtěl jsem se kamerou rozhlížet otáčením hlavy. Musel jsem si to v systému EdgeTX nějak nastavit.
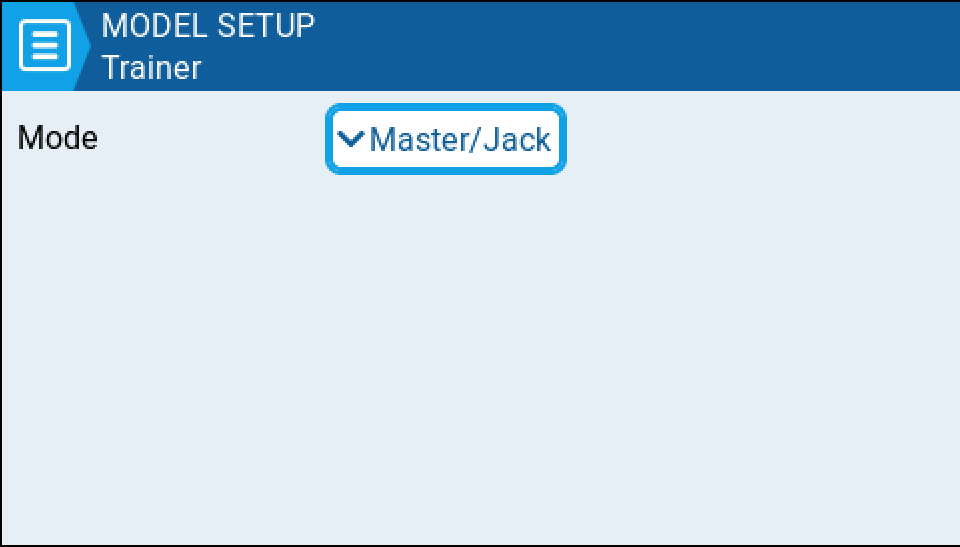
Signál z headtrackeru jde do vysílače přes konektor učitel - žák audio kablíkem s 3.5 mm jackem. Vysílač je nastaven jako učitel. Když se připojí a zapne headtracker a leze z něj správný signál PPM, vysílač to zahlásí.
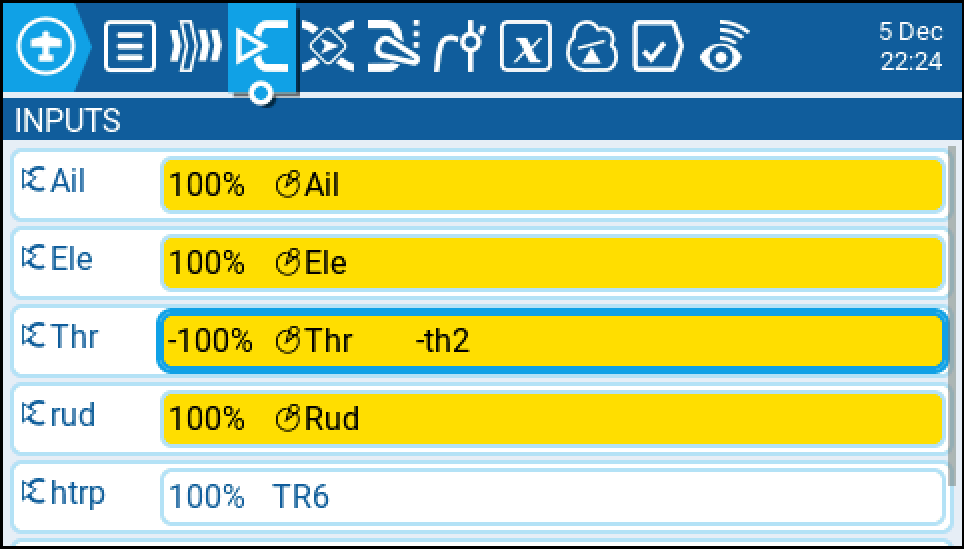
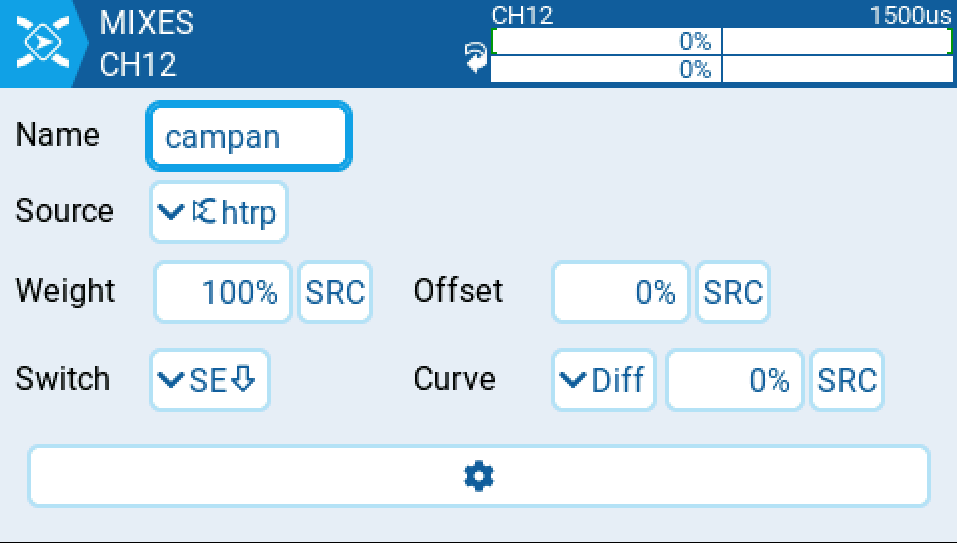
Zavedl jsem si vstup htrp (jako headtracker pan) který visí na šestém kanále žáka TR6. Ten je v headtrackeru spojen s funkcí yaw.
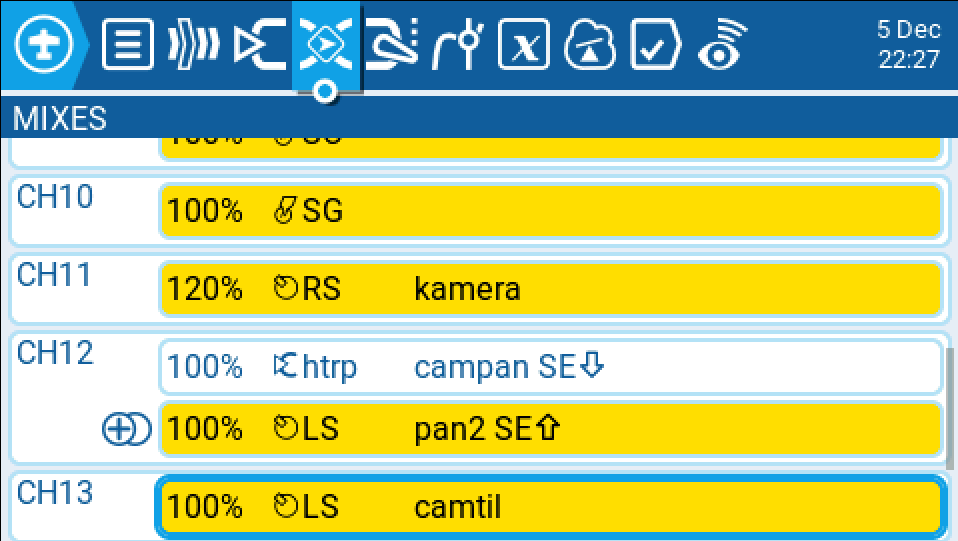
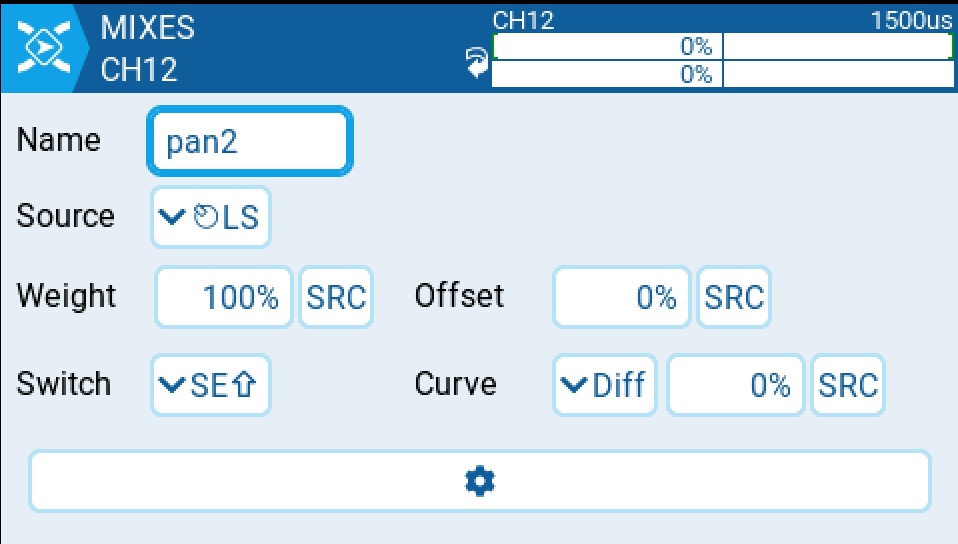
V mixech mám na kanále 12, který v letadle ovládá otáčení kamery do strany, namixován původní vstup levého posuvníku LS a nově nadefinovaný vstup htrp. Přepínačem SE přepínám mezi těmito vstupy a v nouzi je oba zablokuji a kamera kouká dopředu.
MANUAL a ACRO
Létám Twin Stara i Lentuse v modu MANUAL. Je poučné koukat na to, jak to dělají / létají jiní. Třeba tady Elia: V Itálii na svahu.
Vzlet dělá v modu AUTOLAUNCH, chvilku letí na MANUAL, potomu už jen ACRO. Co to znamená?
ACRO (Rate mode)
ACRO je stabilizovaný režim. FC stabilizuje úhlovou rychlost, model drží rychlost rotace, kterou dáváš kniplem. Pokud pustíš knipl, model zůstane nakloněný a stabilizace ho drží v náklonu. Pohyb kniplem je povel ke změně polohy - náklonu, sklonu, bez výchylky kniplu model drží dosaženou polohu. To je rozdíl proti normálnímu řízení, kdy model vychýlený z polohy buď náklon nebo slon zmenšuje nebo zvětšuje podle toho, jak je aerodynamicky řešený, nastavený, jak je stabilní.
MANUAL (Direct passthrough)
MANUAL je čistý přímý průchod pohybů kniplů na kormidla (passthrough). FC neprovádí žádnou stabilizaci, žádná korekce turbulence, žádné omezení náklonu. V MANUAL modu se model řídí stejně jako čistý RC model. Všechny korekce dělá pilot, vnímá turbulenci.