

Co dělám
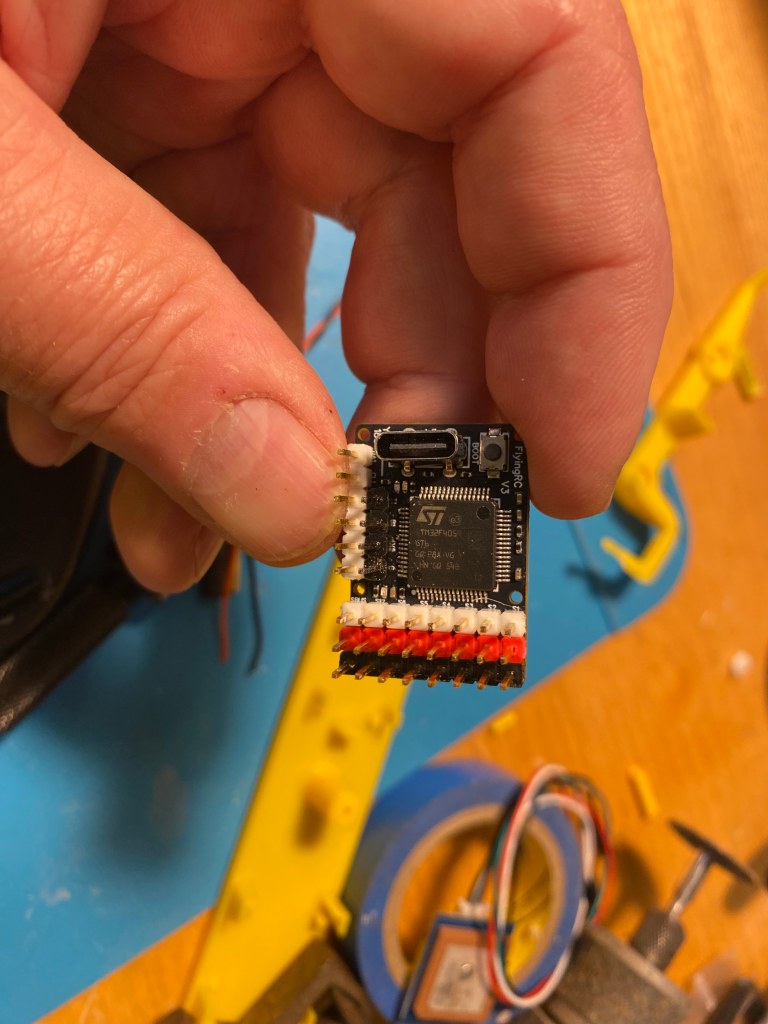
První let malého Pipera s FC
První start s flight controllerem začínám hodem z ruky. Nechávám si letadlo hodit a dobře dělám. Začínám v modu MANUAL a letadlo je hrozně natažené. Chvilku honím trim výškovky, kamarád za mnou ani nedýchá, jak se potácím přetažený sem tam těsně nad zemí.
Po vytrimování nastoupám do dvaceti metrů a zapínám ANGLE. Letadlo letí spořádaně. Když zkouším NAV RTH, nastává problém. Mám nastaveno, že má letadlo v původním směru nastoupat a potom se otočit domů, výkon motoru ale nestačí na stoupání, které chce INAV. Letadlo letí natažené v horizontu a stále pryč, protože nemůže dosáhnut zadané výšky. Přepínám na MANUAL a sedám. Budu muset ten pohon trochu naboostovat! Baterka 2S 800 mAh nestačí. :-) Ten pidikontroler (INAV) ale funguje!
Nastavení headtrackeru ve vysílači
Jak mám headtracker nastaven ve vysílači?
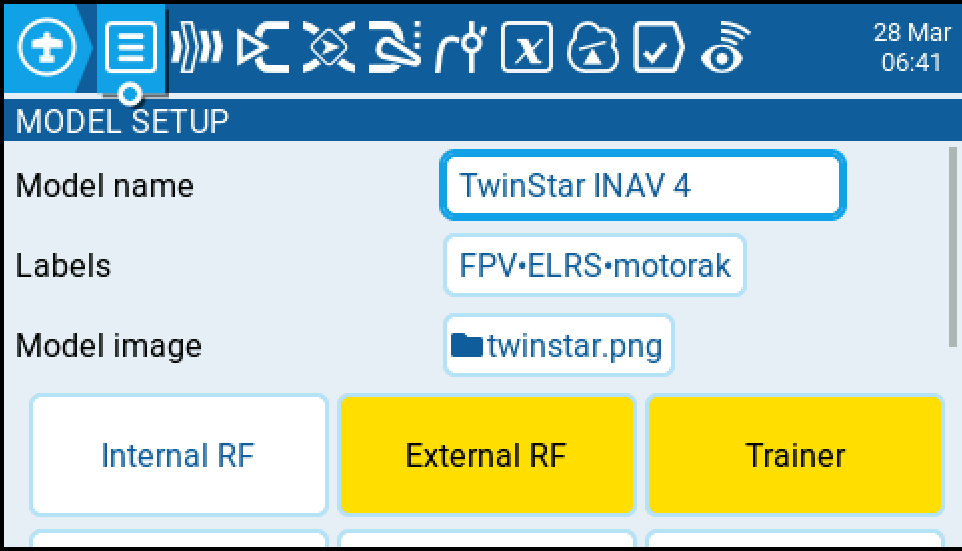
Headtracker je do vysílače připojen kablíkem učitel - žák a je třeba toto propojení - tento vstup povolit:
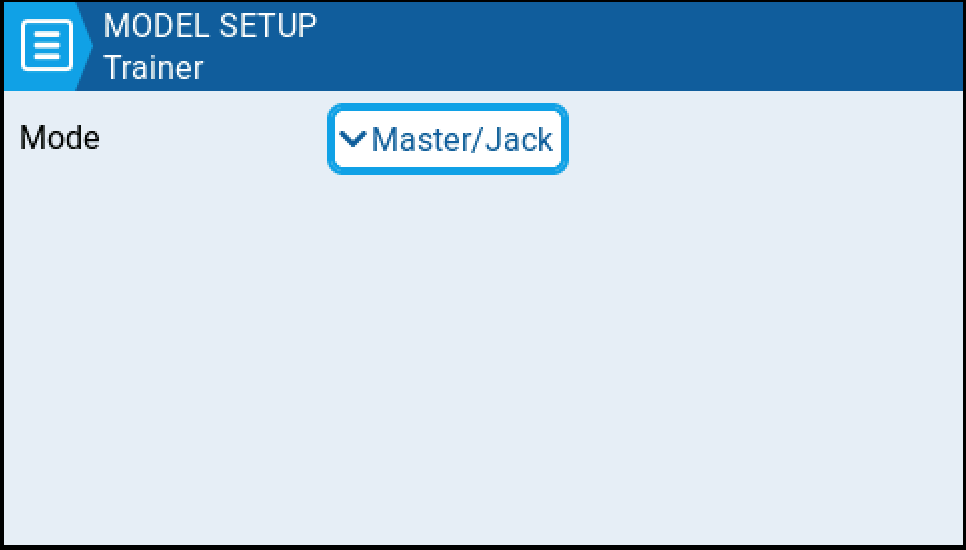
Vyzkoušel jsem si, co se mi objevuje na kanálech TR (trainer) při různých pohybech hlavy a otáčení hlavy do strany mám na kanálu TR6.
Kameru ovládám výstupem FC na kanále 11, mixuji v mixeru CH11 ovládání kamery sliderem SL a vstupem z headtrackeru TR6.
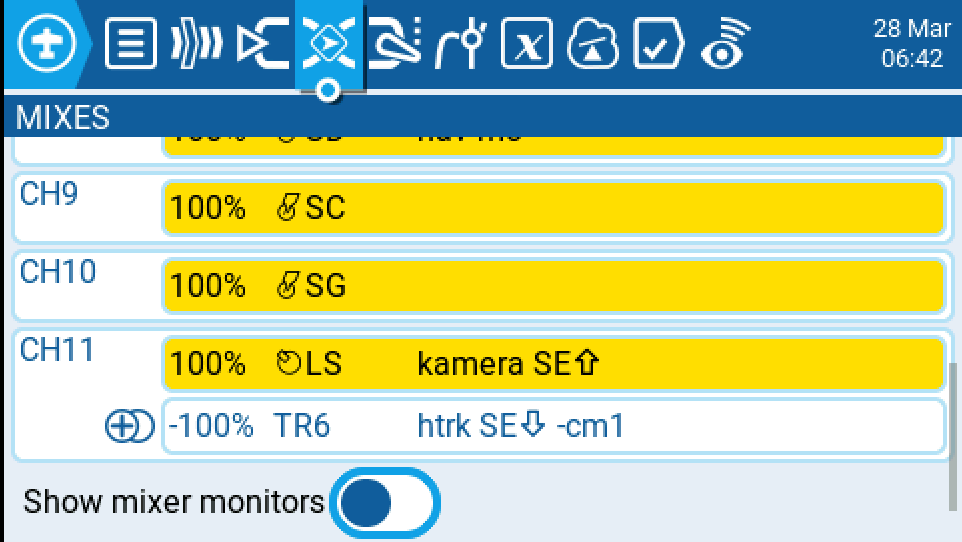
Přepínač SE přepína mezi těmito vstupy.
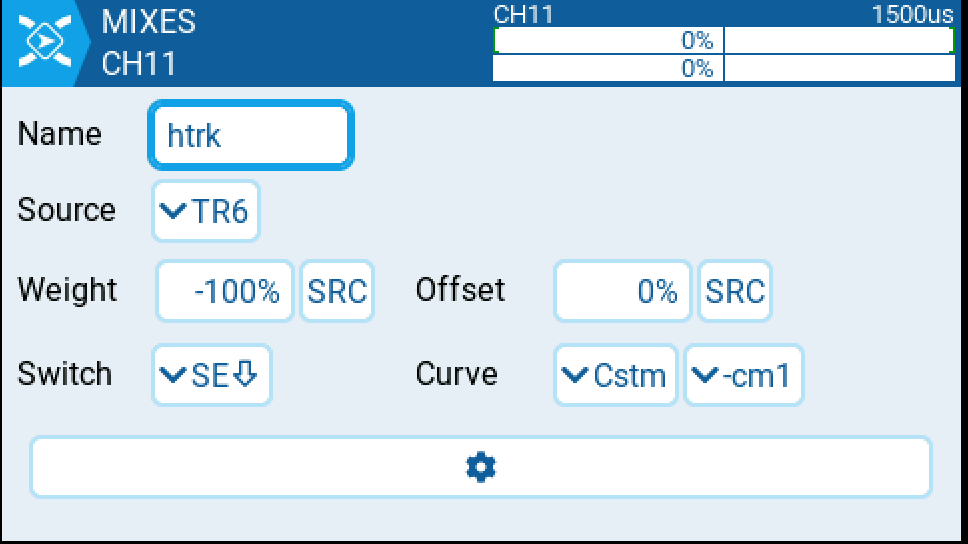
Abych mohl řešit nějaké nestrandardní situace, přepínačem SE mohu přepnout kameru do přímého směru. A stejně tak nastavuje kameru dopředu fail-safe.