Tipy
Ovladače, vstupy
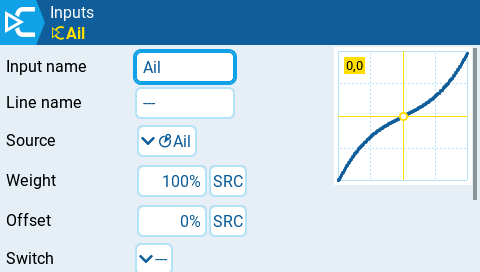
Model Settings - INPUTS. Ovládaící prvky modelu si definuji v INPUTS, to mi dává možnost snadno později měnit jejich chování.
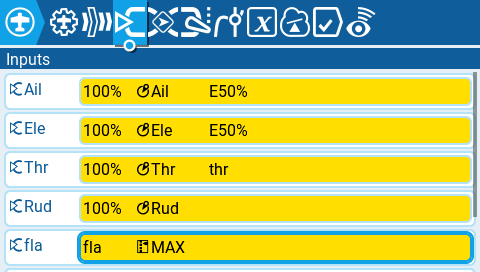
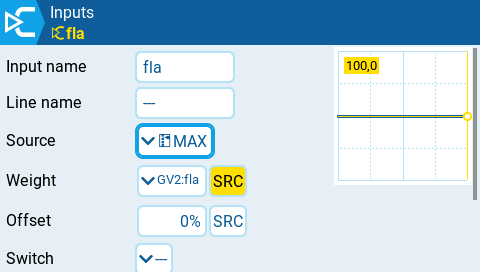
Vzlakové klapky (fla=flaps, klapky) nebudu ovládat přepínačem, ale budou mít nastavení pro jednotlivé letové fáze. Jsou svázány s globální proměnnou.
Přetrimování výškovky podle polohy klapek
Model Settings - MIXES. Model má tendenci být při vytažených klapkách těžký na ocas. To se dá korigovat potlačením výškovky:
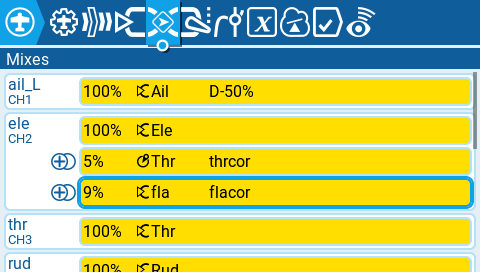
Klapky nastavuji do třech pevných poloh, ale při přejezdech mezi polohami se klapky plynule přesouvají, proto je korekce do výškovky závislá na okamžité poloze klapek. Realizováno to je přimixováním klapek do výškovky:
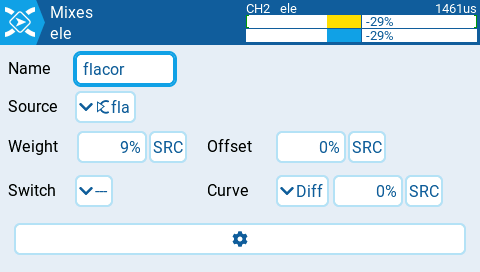
Procento přimixování jsem dal malé a během dvou tří letů jsem se dobral procenta, jaký vliv klapky na výškovku mají.
Vystačil jsem si s lineární závislostí. Kdyby to dělalo problém, vytvořil bych si ještě křivku.
Ovládání vztlakových klapek
Model Settings - MIXES. Model má vztlakové klapky pověšeny na samostatných kanálech přijímače. V mixech kanál 6 a 7. Držím pravidlo, že postupuji u všech modelů zleva. Levé křidélko, pravé křidélko, levá klapka, pravá klapka:
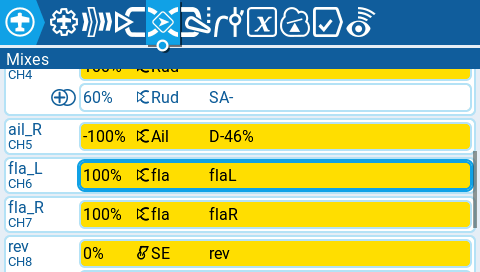
Klapky ovládám vstupem fla jako flaps:
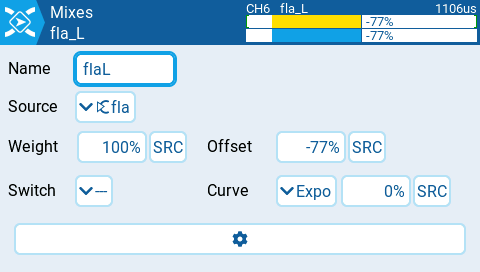
Ten jsem si předem vytvořil ve vstupech - INPUTS:
Ono se v praxi všechno míchá a věci kolem FPV se míchají s flight controllery a ty zase s INAV a nově taky s ExpressLRS. A taky EdgeTX. Tak se tomu tady taky budu věnovat souhrnně zde:
Technicky je každá ta oblast něco jiného, v praxi je ale třeba umět ty věci spojovat a zároveň si být vědom, kam kdy jít při řešení problému. A je třeba říct, že je možné létat FPV bez flight controlleru v letadle, nebo že ve flight controlleru může být jiný systém než INAV a taky že se také létá s flight controllerem bez FPV. I ELRS může být použito v modelu bez FPV a bez FC.